Back to cases
CASE 04 / Maintenance

Miniature robot for wall-to-wall transitions

Kirigami-inspired adhesive tracks work with negative-pressure preload to cross changing surface geometries.

K-Track2026
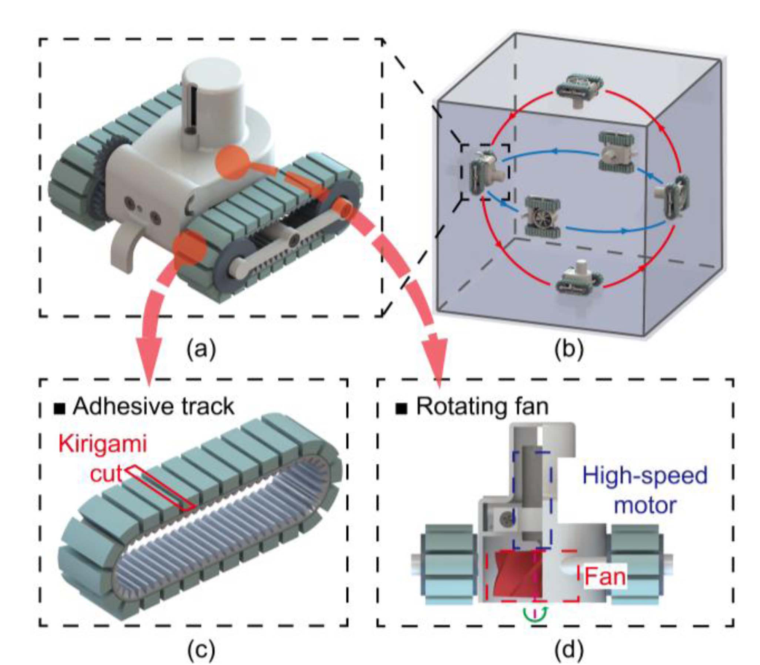
Sun et al., 2026, K-Track Fig. 1: kirigami adhesive tracks, fan and a wall-to-wall path.
Sun et al., 2026, K-Track Fig. 1: kirigami adhesive tracks, fan and a wall-to-wall path.Yu Sun, Heng Ren, Jiajia Ning, Qingkai Guo, Xuefeng Chen, Shaojiang Dong, Laihao Yang
01 / STUDY

Mechanism and experiments

The system combines adhesive tracks, fan-generated preload and a rear stabilizing mechanism. The paper reports transitions on variable-curvature surfaces and actual engine stator components.

02 / CONTEXT

Test conditions and scope

Validation included actual engine stator components. Surface transitions and adhesion remain dependent on surface condition, geometry and contamination.

03 / SOURCE

Papers and primary sources

K-Track: A Kirigami-Inspired Tracked Robot With Negative Pressure Co-operative Adhesion for Wall-to-Wall Transition
Yu Sun, Heng Ren, Jiajia Ning, Qingkai Guo, Xuefeng Chen, Shaojiang Dong, Laihao Yang
IEEE Robotics and Automation Letters