返回案例
CASE 10 / 搜救与探索

ReachBot:用伸缩臂寻找岩壁锚点

伸缩臂末端的微刺抓手抓住岩面,为洞穴内的支撑和移动提供锚点。

Stanford · ReachBot2024
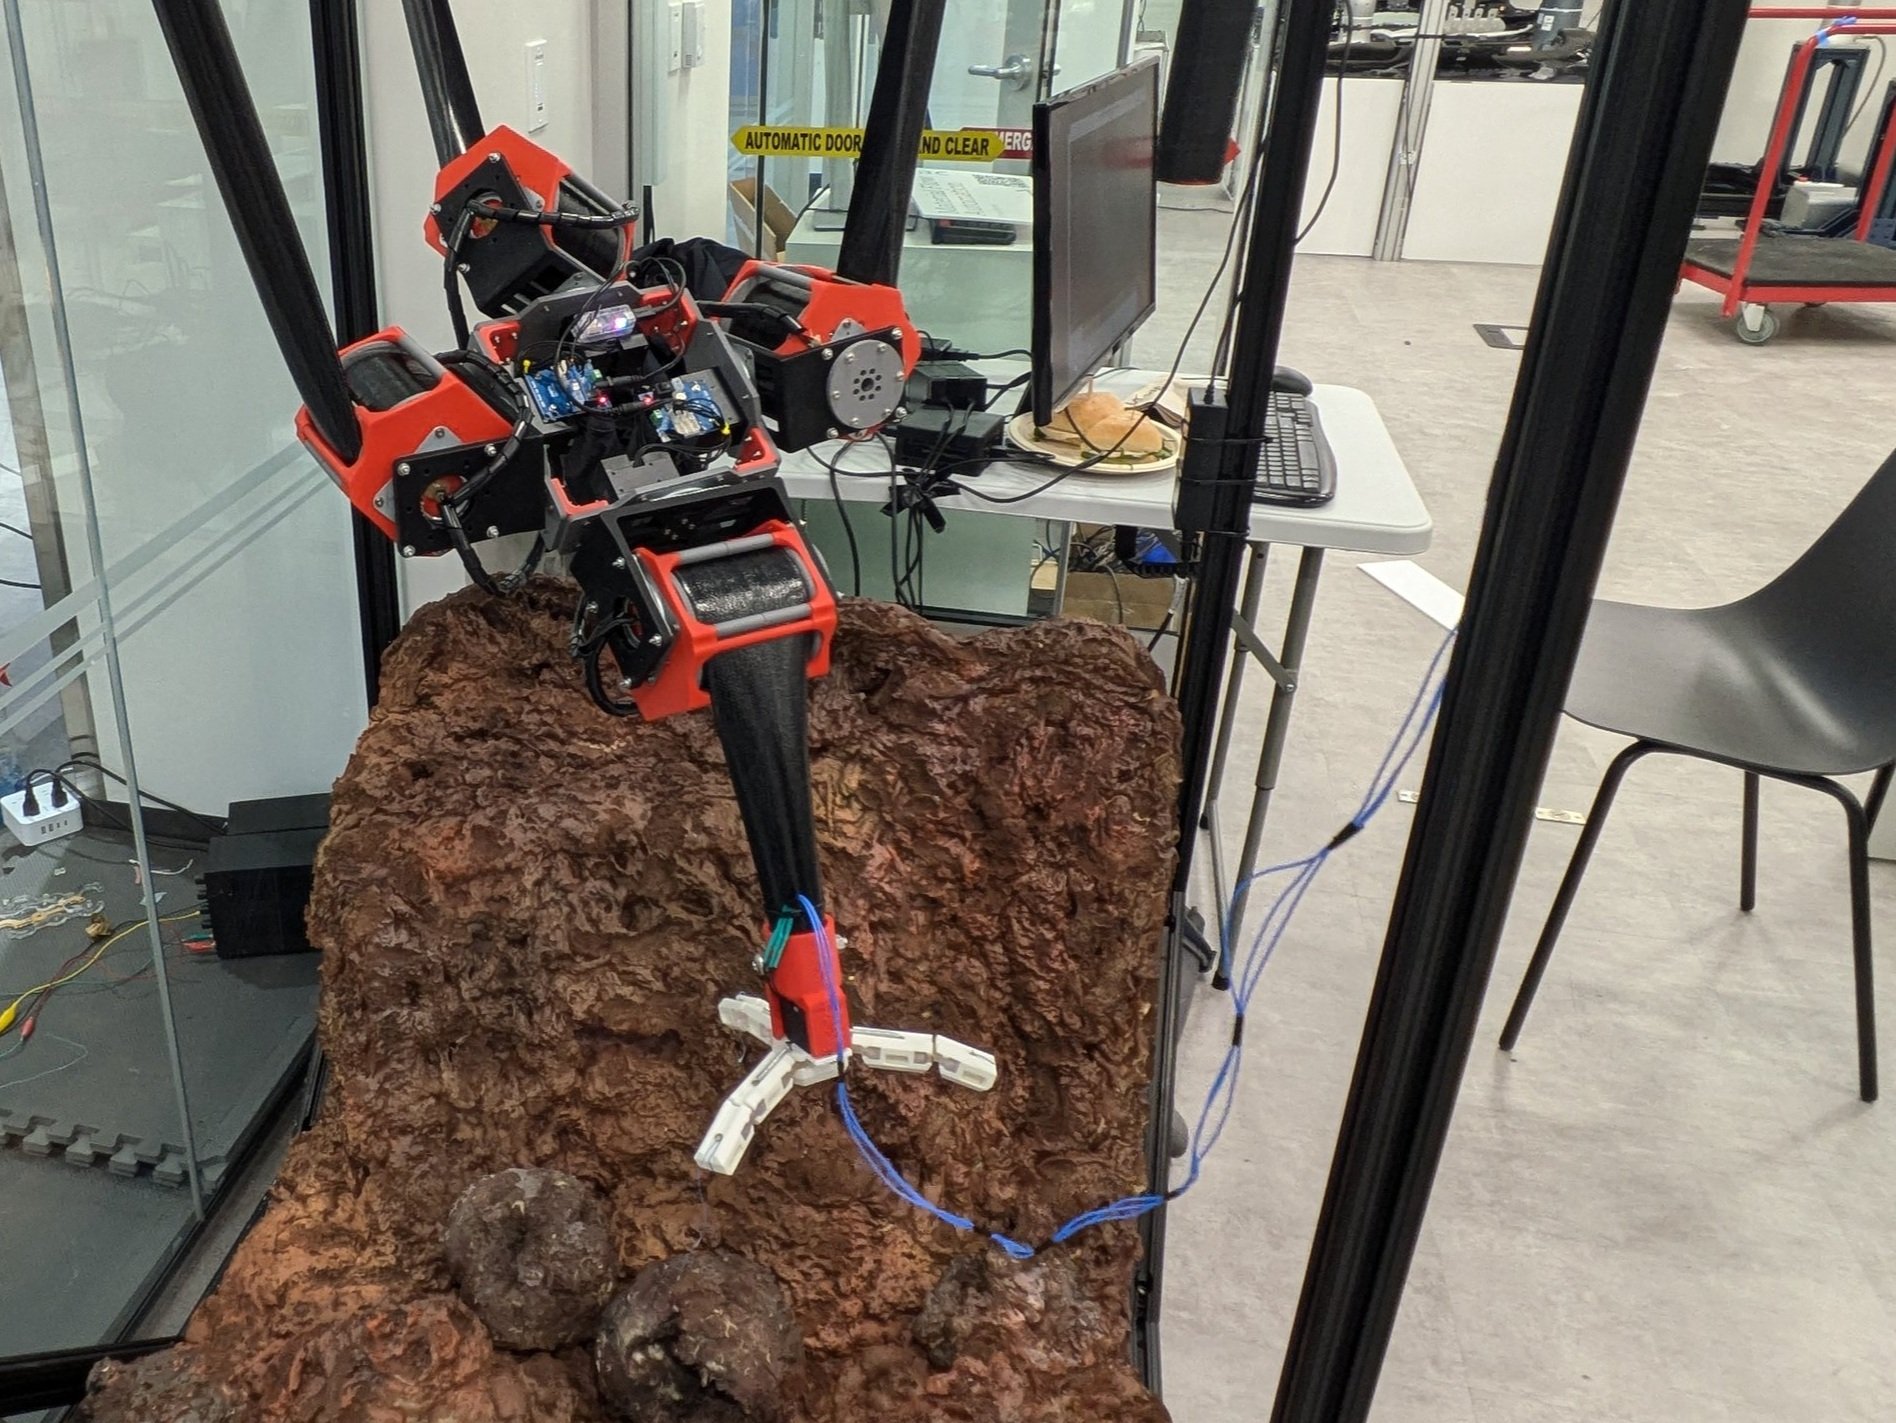
Stanford 展示环境中的 ReachBot 原型。
Stanford 展示环境中的 ReachBot 原型。Stanford Robotics Center / BDML and ASL

观看视频

岩壁攀爬任务构想动画;实验照片见下方。 · NASA Space Tech

播放器无法加载时,可查看上方的原始来源。

01 / STUDY

机构与实验

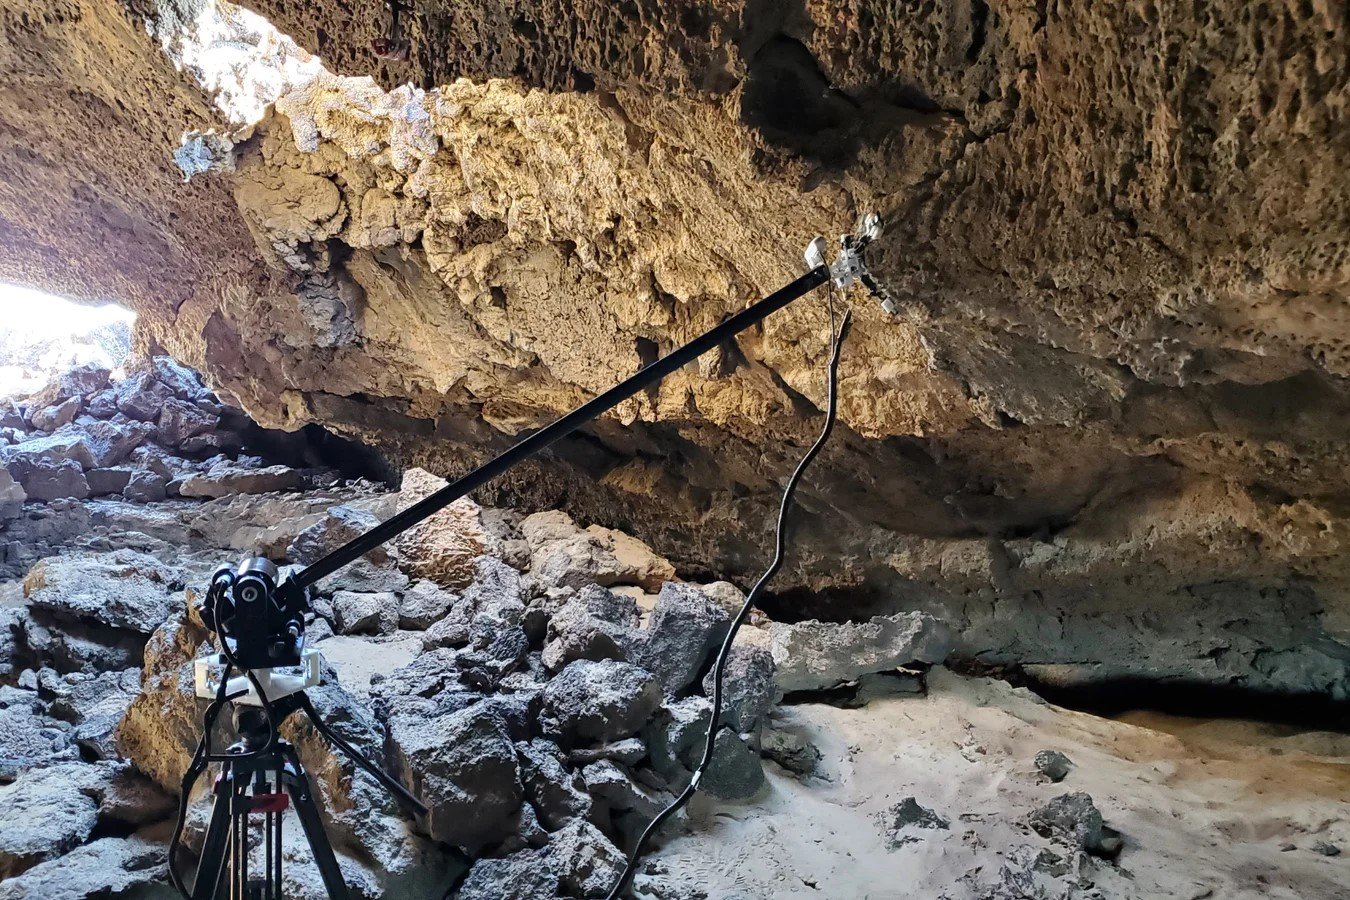
ReachBot 把可伸缩的长臂作为支撑结构,末端抓手利用微刺与岩面形成接触。2024年公开的野外试验在 Mojave 沙漠熔岩管内进行,测试的是安装在三脚架上的单臂与抓手。

02 / CONTEXT

测试条件与应用范围

野外测试采用遥操作,主要验证单臂与岩面抓取。室内样机、野外部件测试和行星洞穴构想,是不同阶段的工作。

03 / SOURCE

论文与原始资料

ReachBot Field Tests in a Mojave Desert Lava Tube as a Martian Analog
Tony G. Chen, Julia Di, Stephanie Newdick, Mathieu Lapotre, Marco Pavone, Mark R. Cutkosky
IEEE ICRA Workshop on Field Robotics, 2024 · arXiv:2405.15005

更多资料

EXPERIMENT / IMAGES

实验图像

熔岩管中的遥操作单臂测试;图中为三脚架、伸缩臂和抓手。
熔岩管中的遥操作单臂测试;图中为三脚架、伸缩臂和抓手。Stanford Robotics Center / BDML and ASL