不同的现场,有着相似的难题:怎样进入、怎样感知,以及进入之后能做什么。
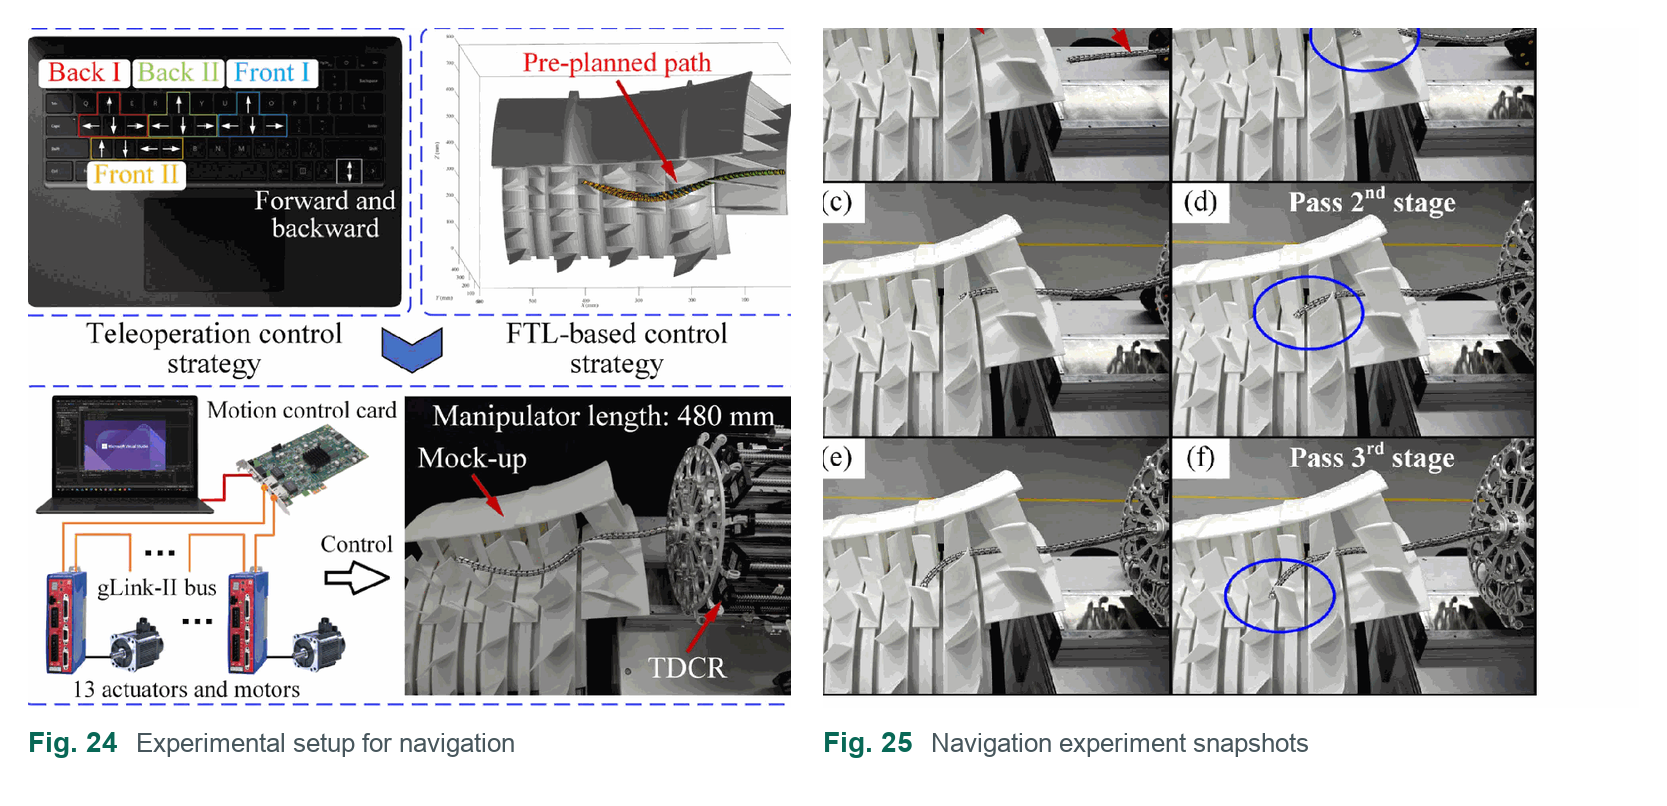
发动机深腔、叶片间隙和封闭装备,留给工具的入口常常很小。连续体机械臂和微型攀爬机器人,正在探索更灵活的进入方式。
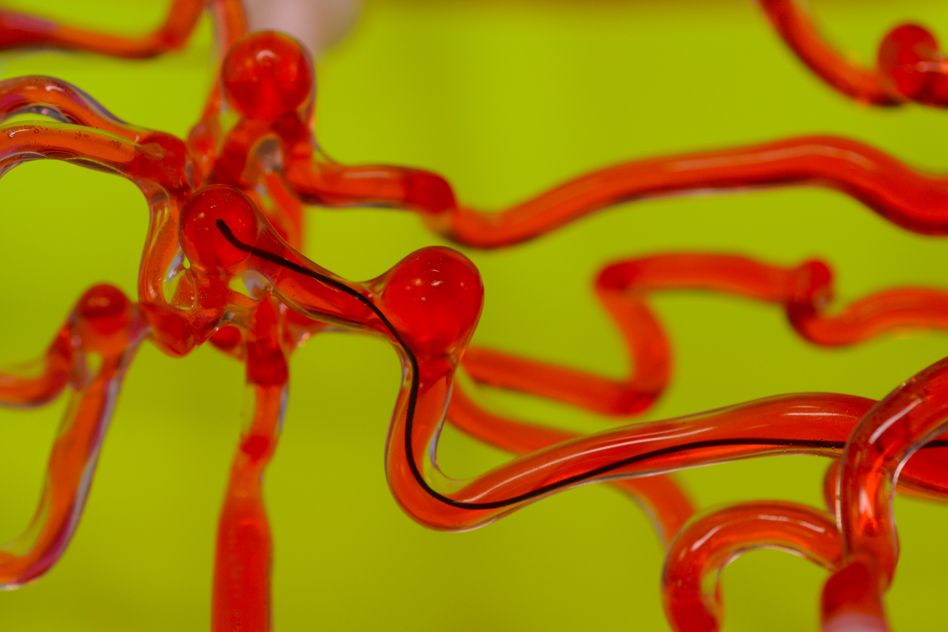
血管、气道与消化道既狭窄,也会变形。磁控导丝、柔性导管和微型机器人,让小尺度导航与精细操作有了更多研究路径。
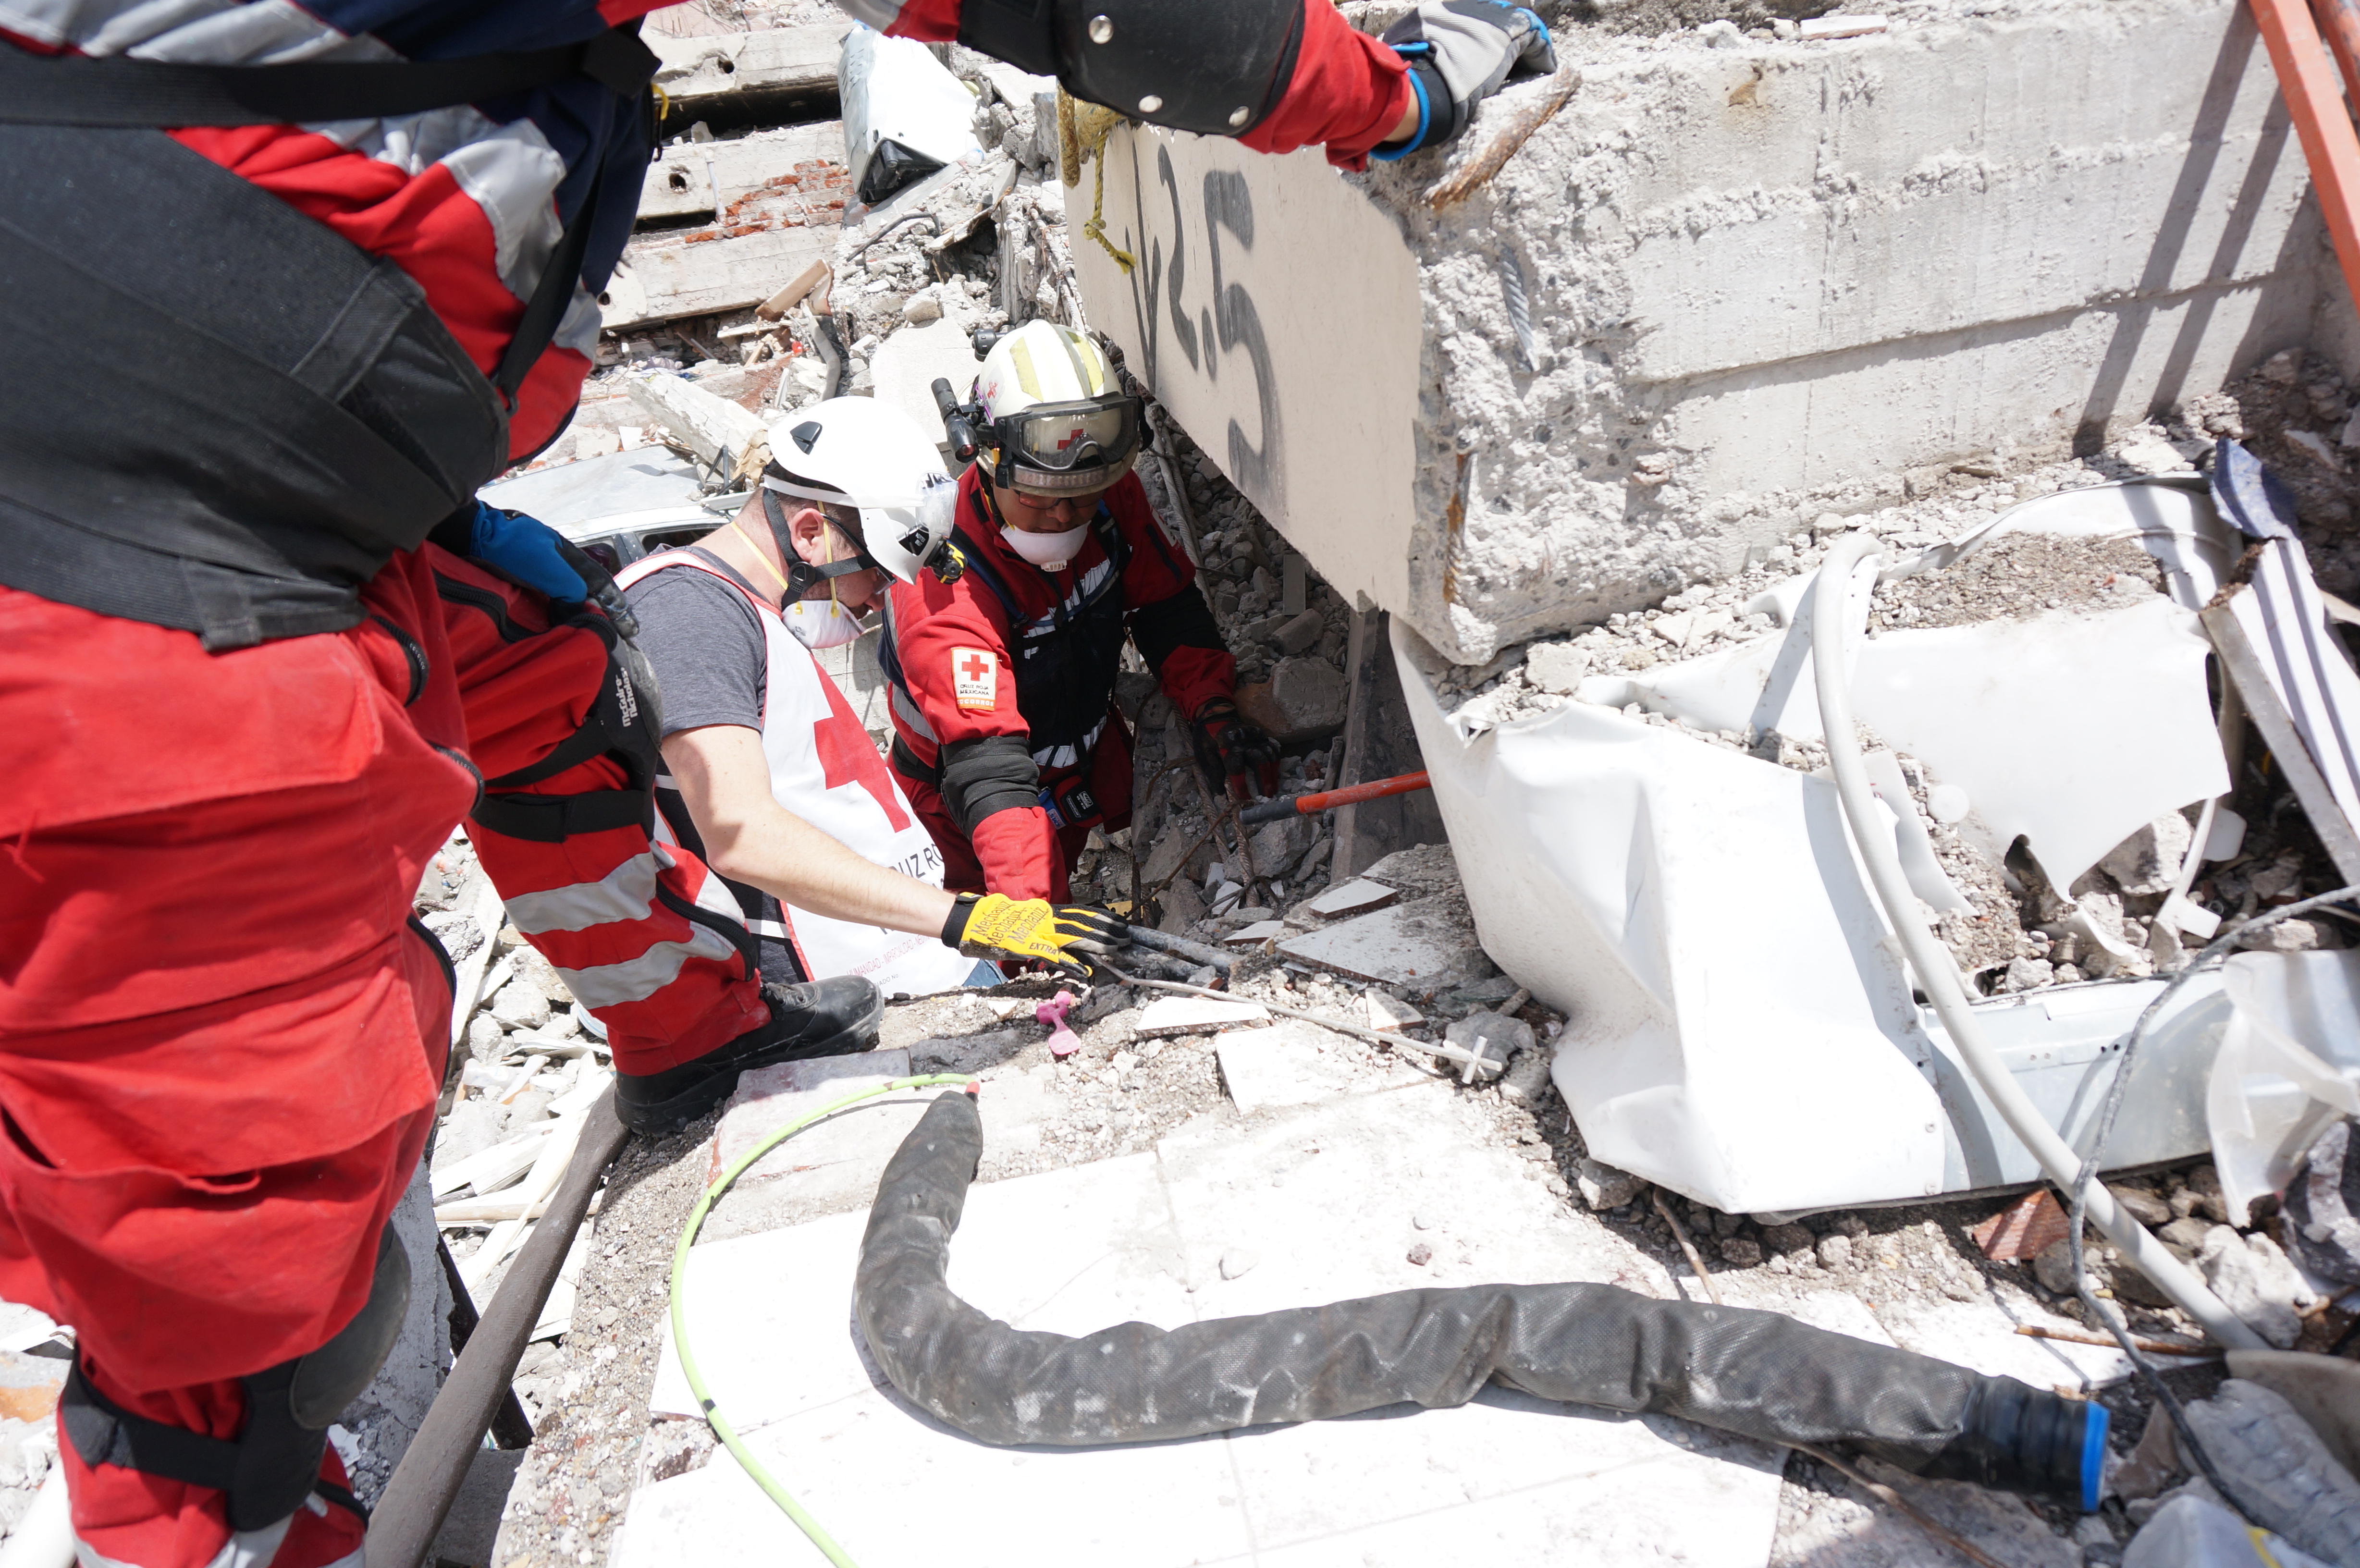
废墟里的空隙不规则,入口之后的路径也很难预料。蛇形机器人可以把相机送入这些空间,帮助救援人员了解内部情况。
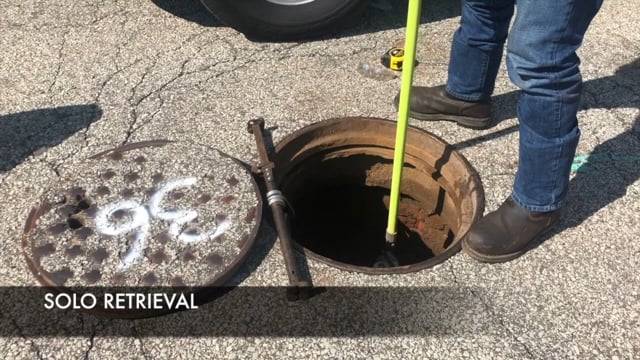
排水管道、地下通道和封闭容器,需要从内部观察状态。履带巡检机器人和防碰撞无人机,为不同入口提供了不同选择。
分享论文、实验方法、开源项目或应用需求。让难以进入的空间,成为可以共同探索的现场。