返回案例
CASE 05 / 装备检修

主动顺应微型攀爬机器人

以统一主动顺应机制适应多种表面,并在退役发动机内开展视觉检查实验。

TRACE2026
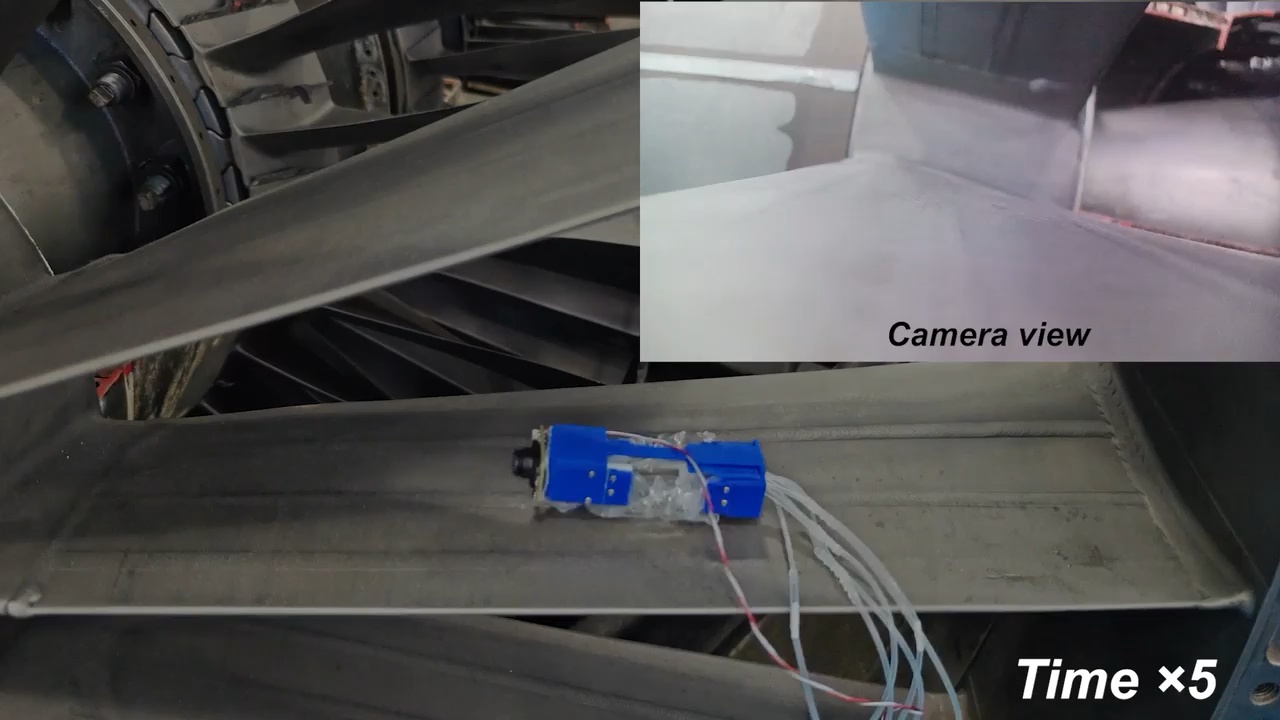
Guo 等,2026,论文补充视频 79.988 秒:微型爬行机器人在退役 JT8D 发动机叶片表面移动,右上角为机载相机视野。原视频标示 Time ×5。
Guo 等,2026,论文补充视频 79.988 秒:微型爬行机器人在退役 JT8D 发动机叶片表面移动,右上角为机载相机视野。原视频标示 Time ×5。Qingkai Guo, Yu Sun, Yunbo Wang, Zipan Zhao, Changfeng Nan, Shaojiang Dong, Laihao Yang, Xuefeng Chen

观看视频

论文补充视频:多表面运动、负载与退役发动机检查。部分片段保留原始加速标记。 · Guo et al. · 720p 源视频

01 / STUDY

机构与实验

微型气动爬行机器人通过吸附锚定与气囊作用协调姿态和密封接触。论文测试了凹面、凸面、倒置、粗糙与带油叶片,并在退役 JT8D 发动机内验证视觉检查。

02 / CONTEXT

测试条件与应用范围

视觉检查使用退役 JT8D 发动机。长期连续运行与复杂故障恢复,还需要进一步验证。

03 / SOURCE

论文与原始资料

Unified active compliance enables miniature robots to traverse diverse surfaces
Qingkai Guo, Yu Sun, Yunbo Wang, Zipan Zhao, Changfeng Nan, Shaojiang Dong, Laihao Yang, Xuefeng Chen
International Journal of Mechanical Sciences

EXPERIMENT / IMAGES

实验图像

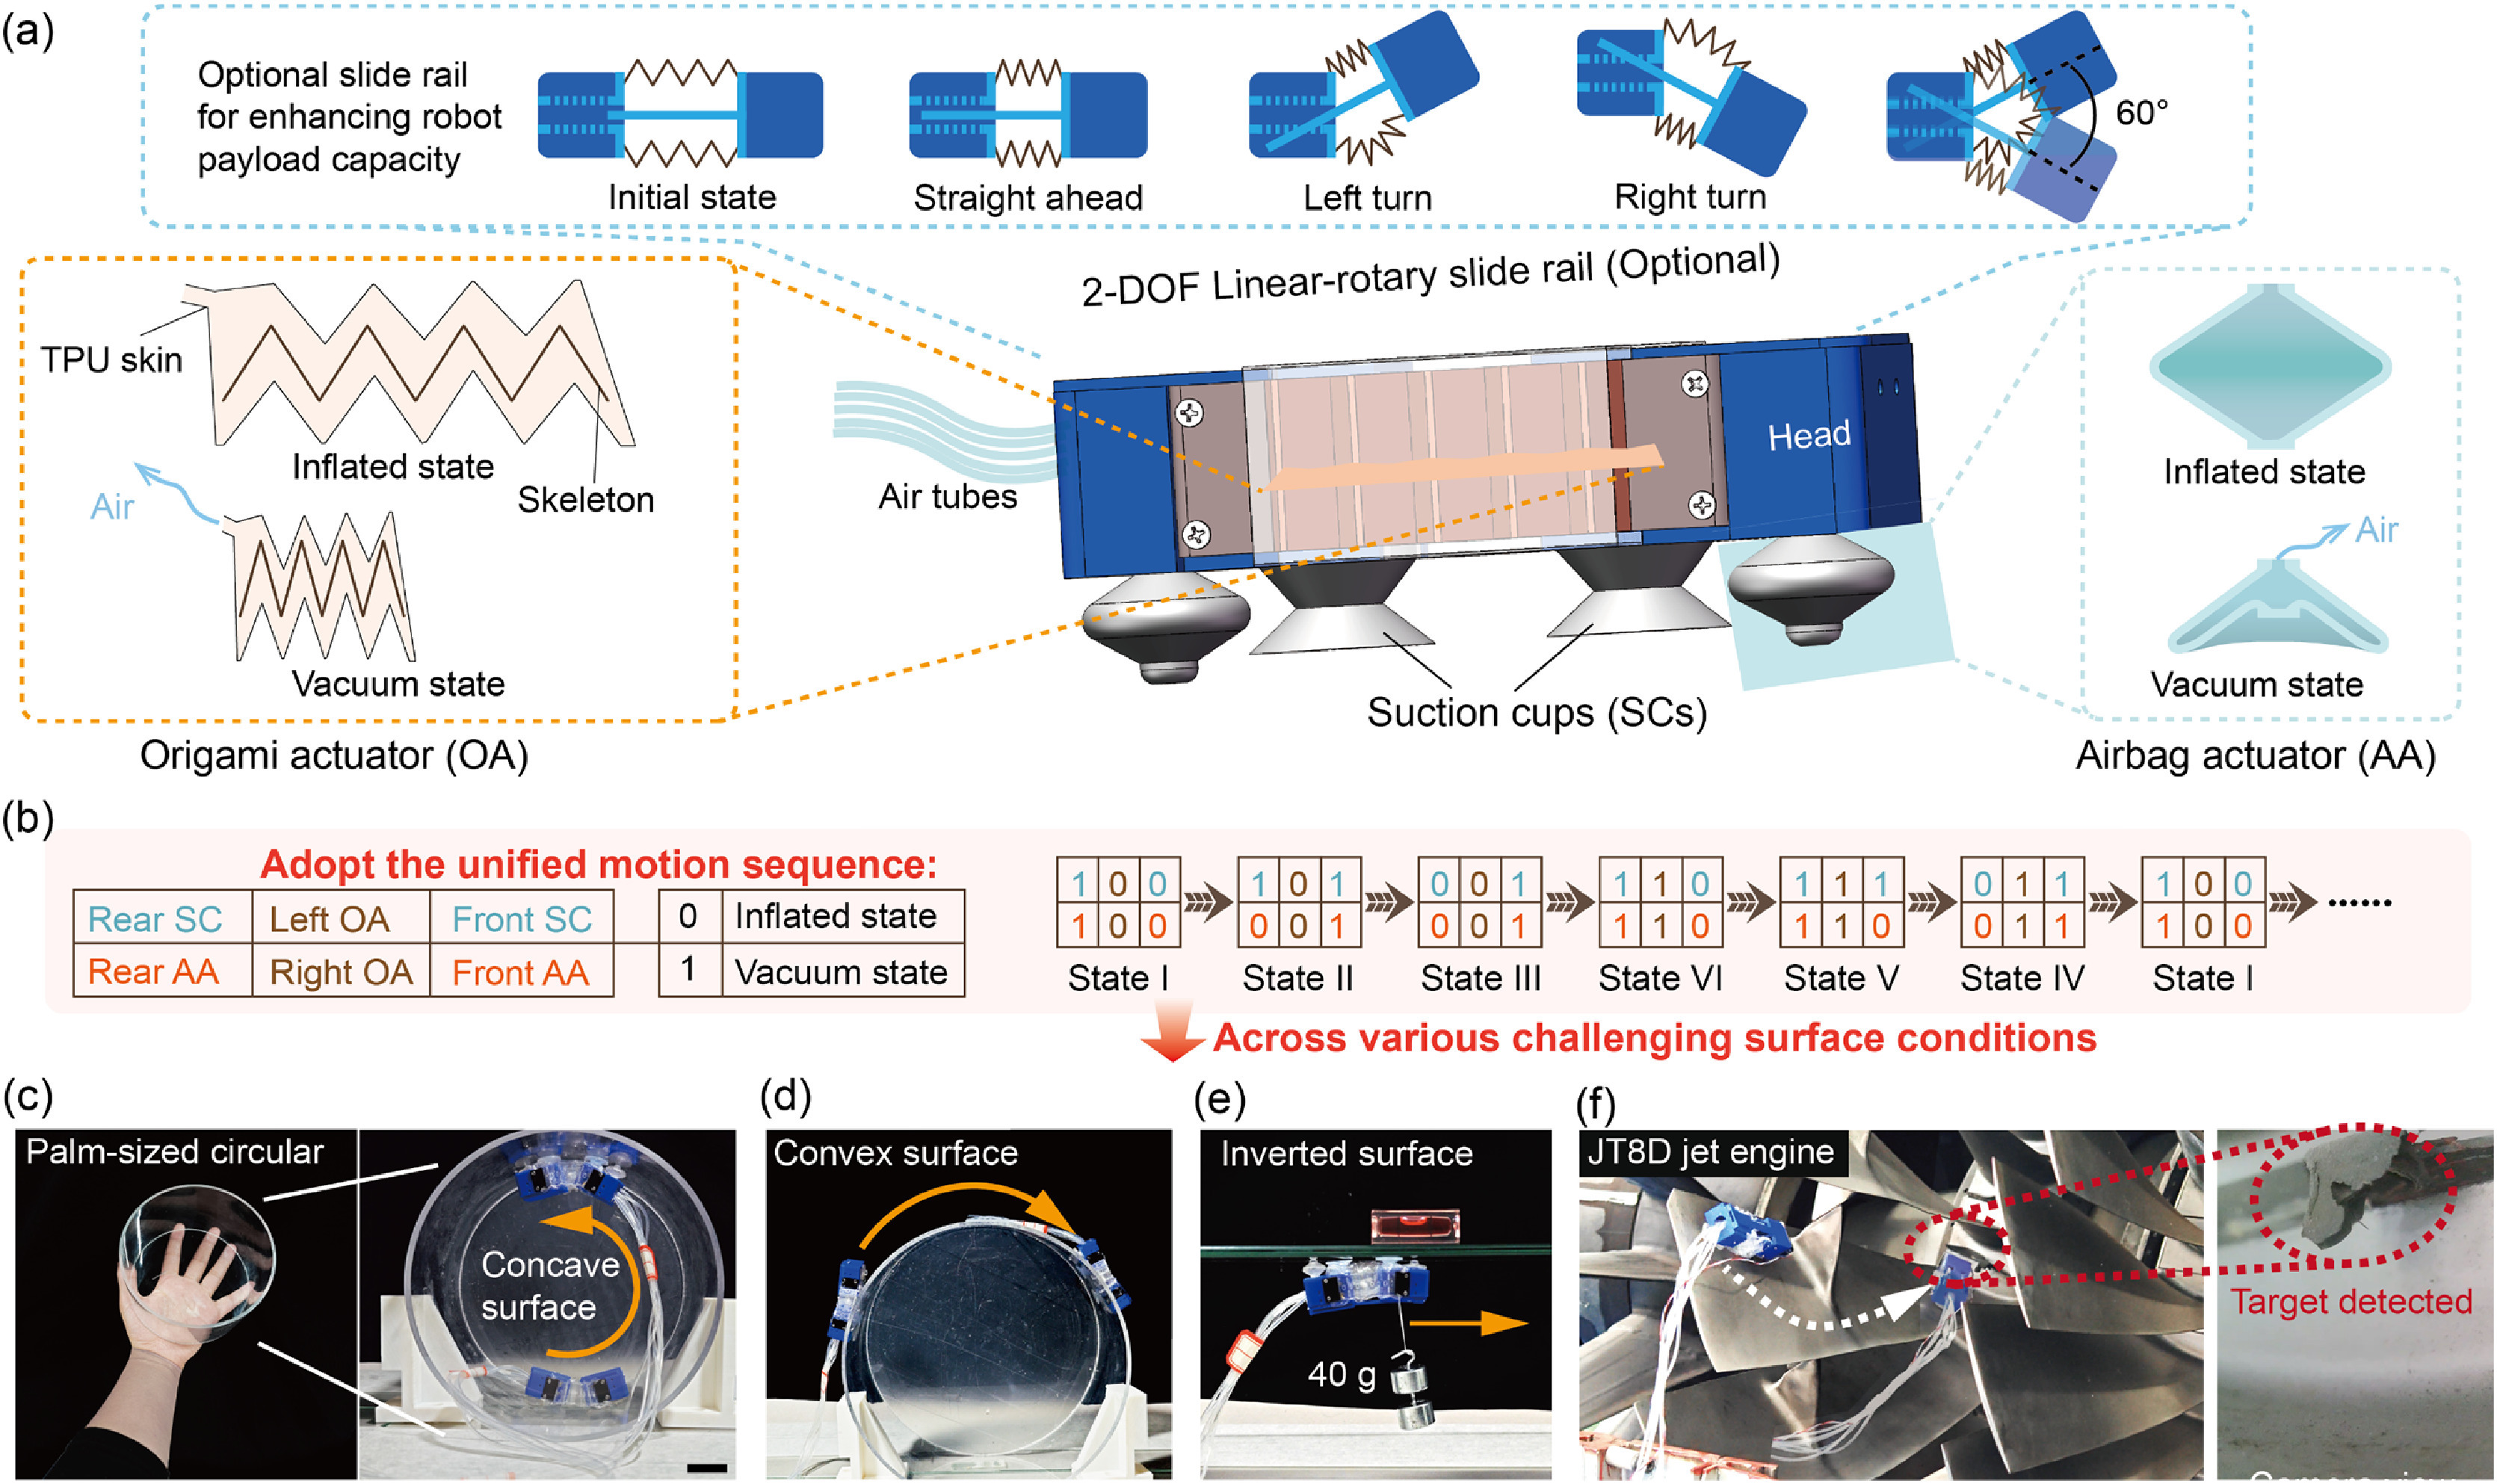
Guo 等,2026,Fig. 1:主动顺应微型爬行机器人的吸盘、气囊、折纸执行器及多表面实验。
Guo 等,2026,Fig. 1:主动顺应微型爬行机器人的吸盘、气囊、折纸执行器及多表面实验。Qingkai Guo, Yu Sun, Yunbo Wang, Zipan Zhao, Changfeng Nan, Shaojiang Dong, Laihao Yang, Xuefeng Chen
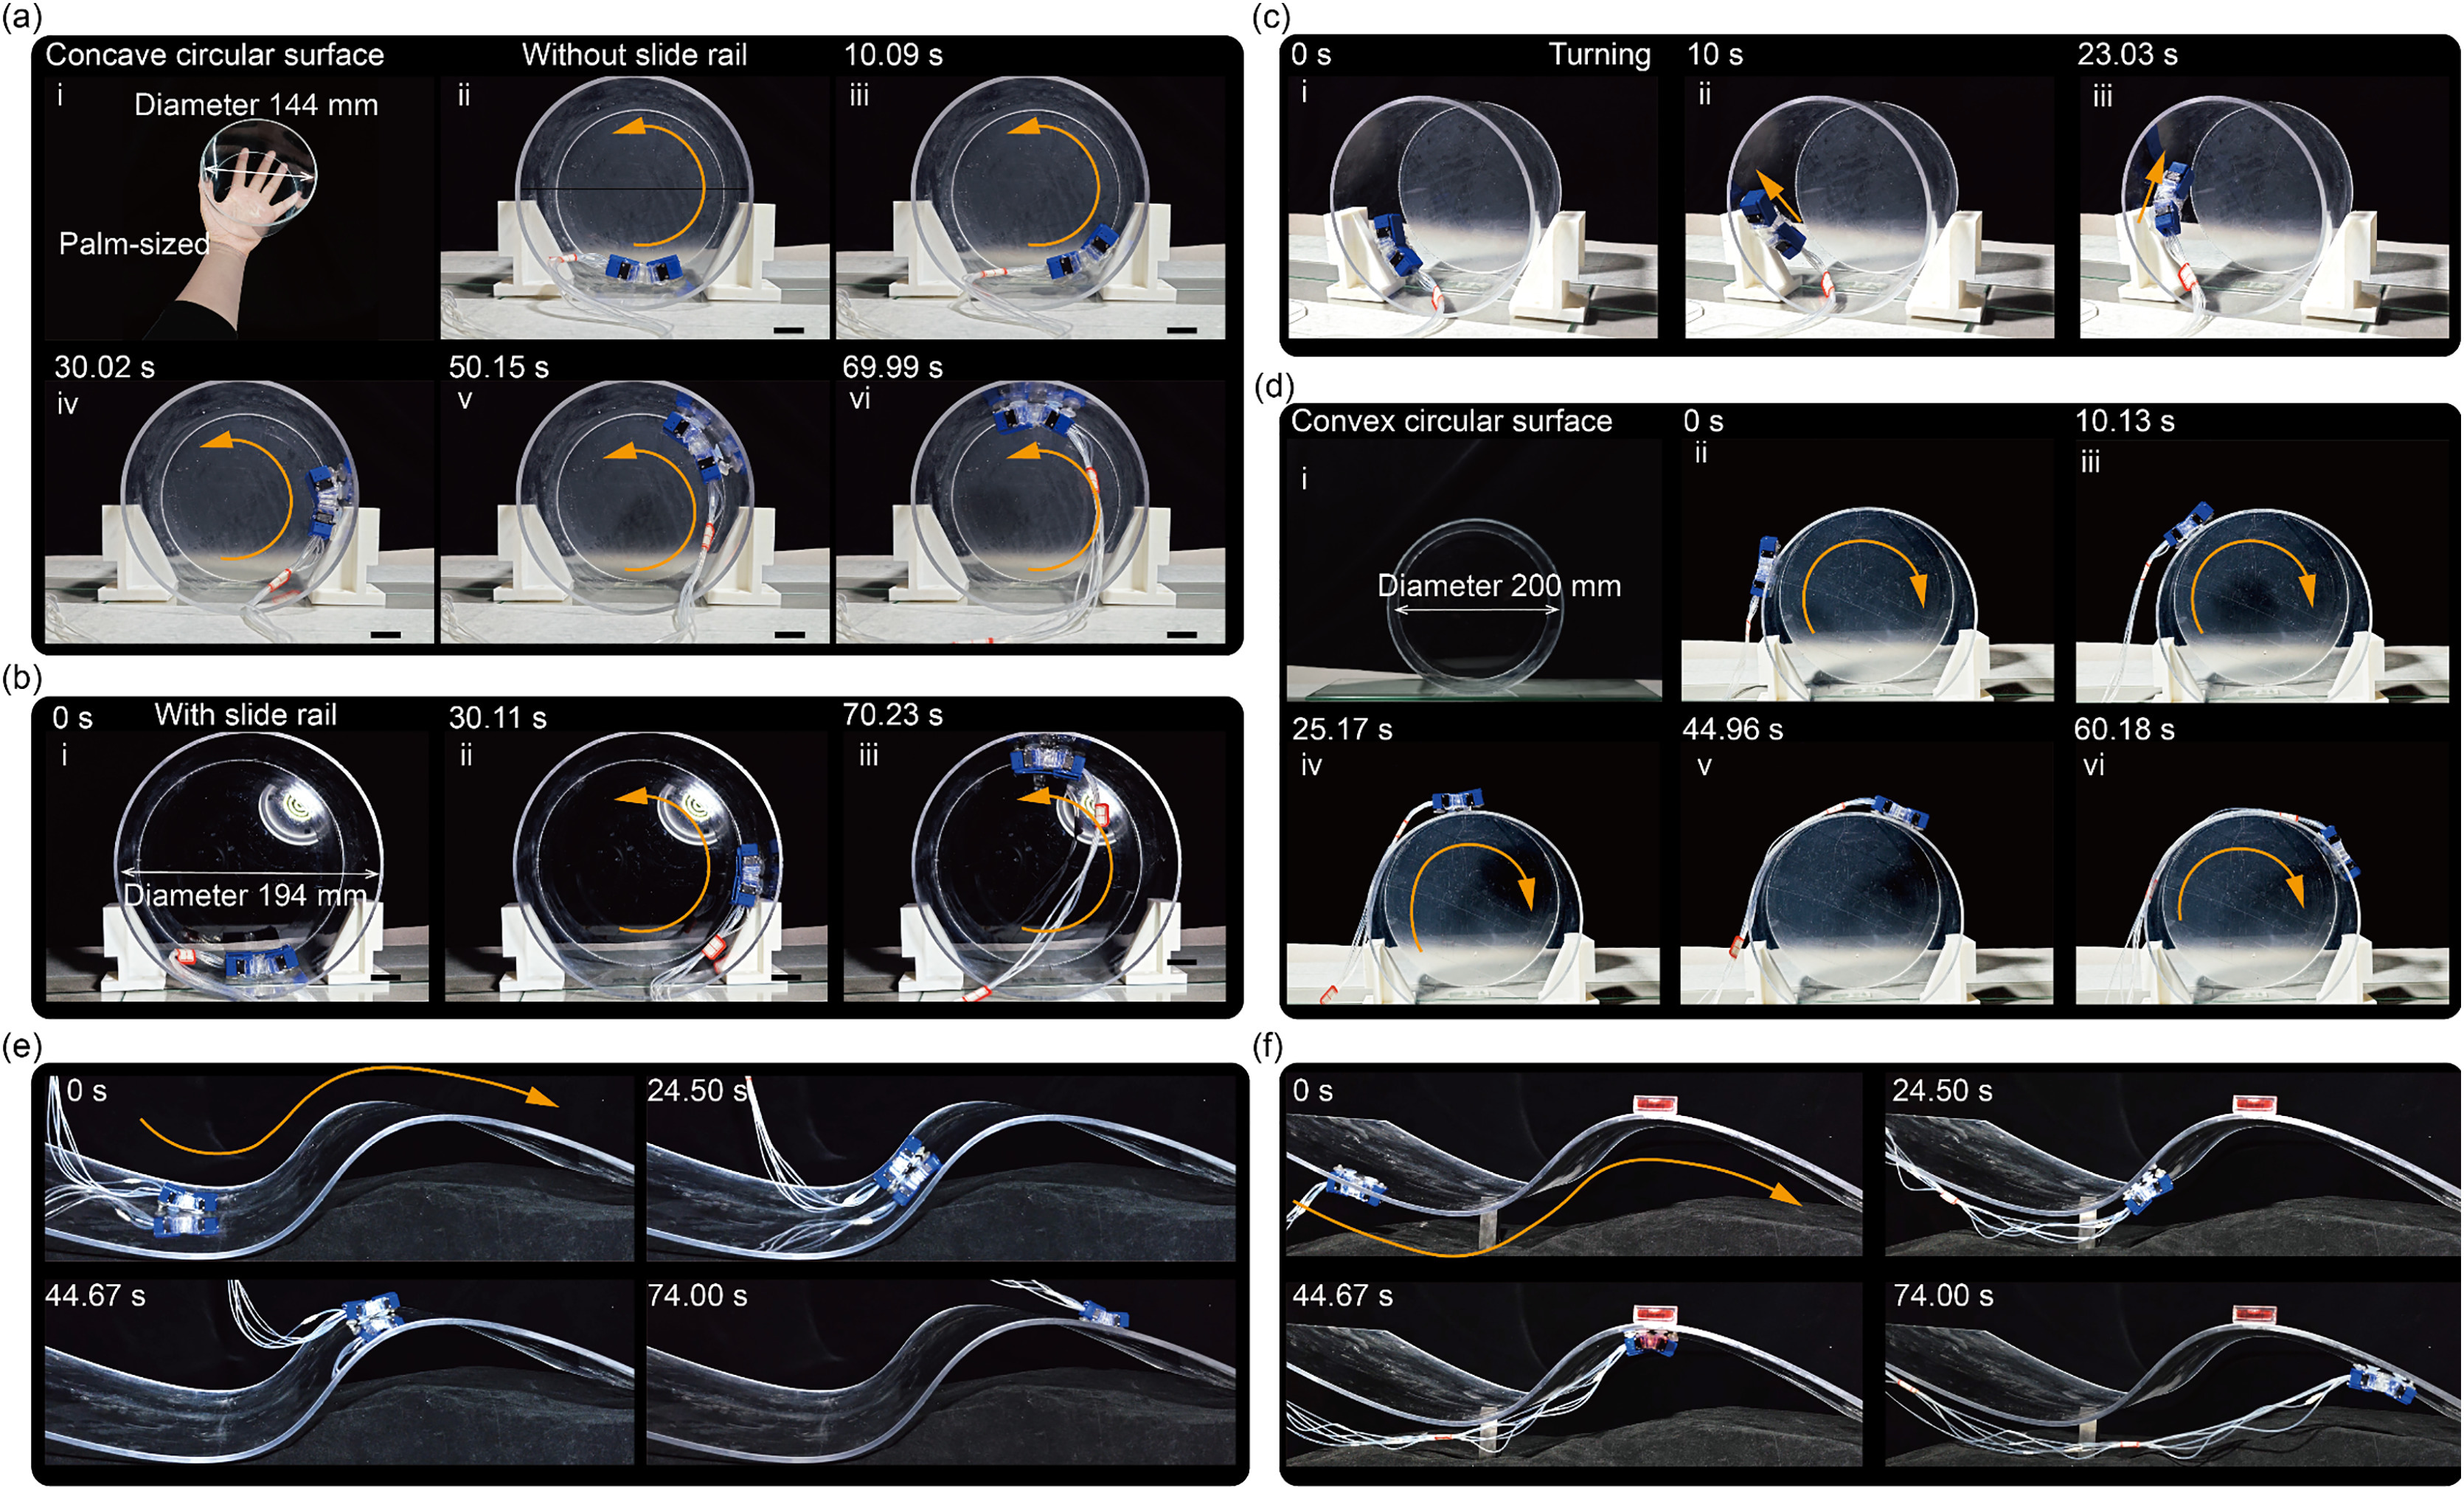
Guo 等,2026,Fig. 8:凹面、凸面与连续变曲率表面上的爬行序列。
Guo 等,2026,Fig. 8:凹面、凸面与连续变曲率表面上的爬行序列。Qingkai Guo, Yu Sun, Yunbo Wang, Zipan Zhao, Changfeng Nan, Shaojiang Dong, Laihao Yang, Xuefeng Chen
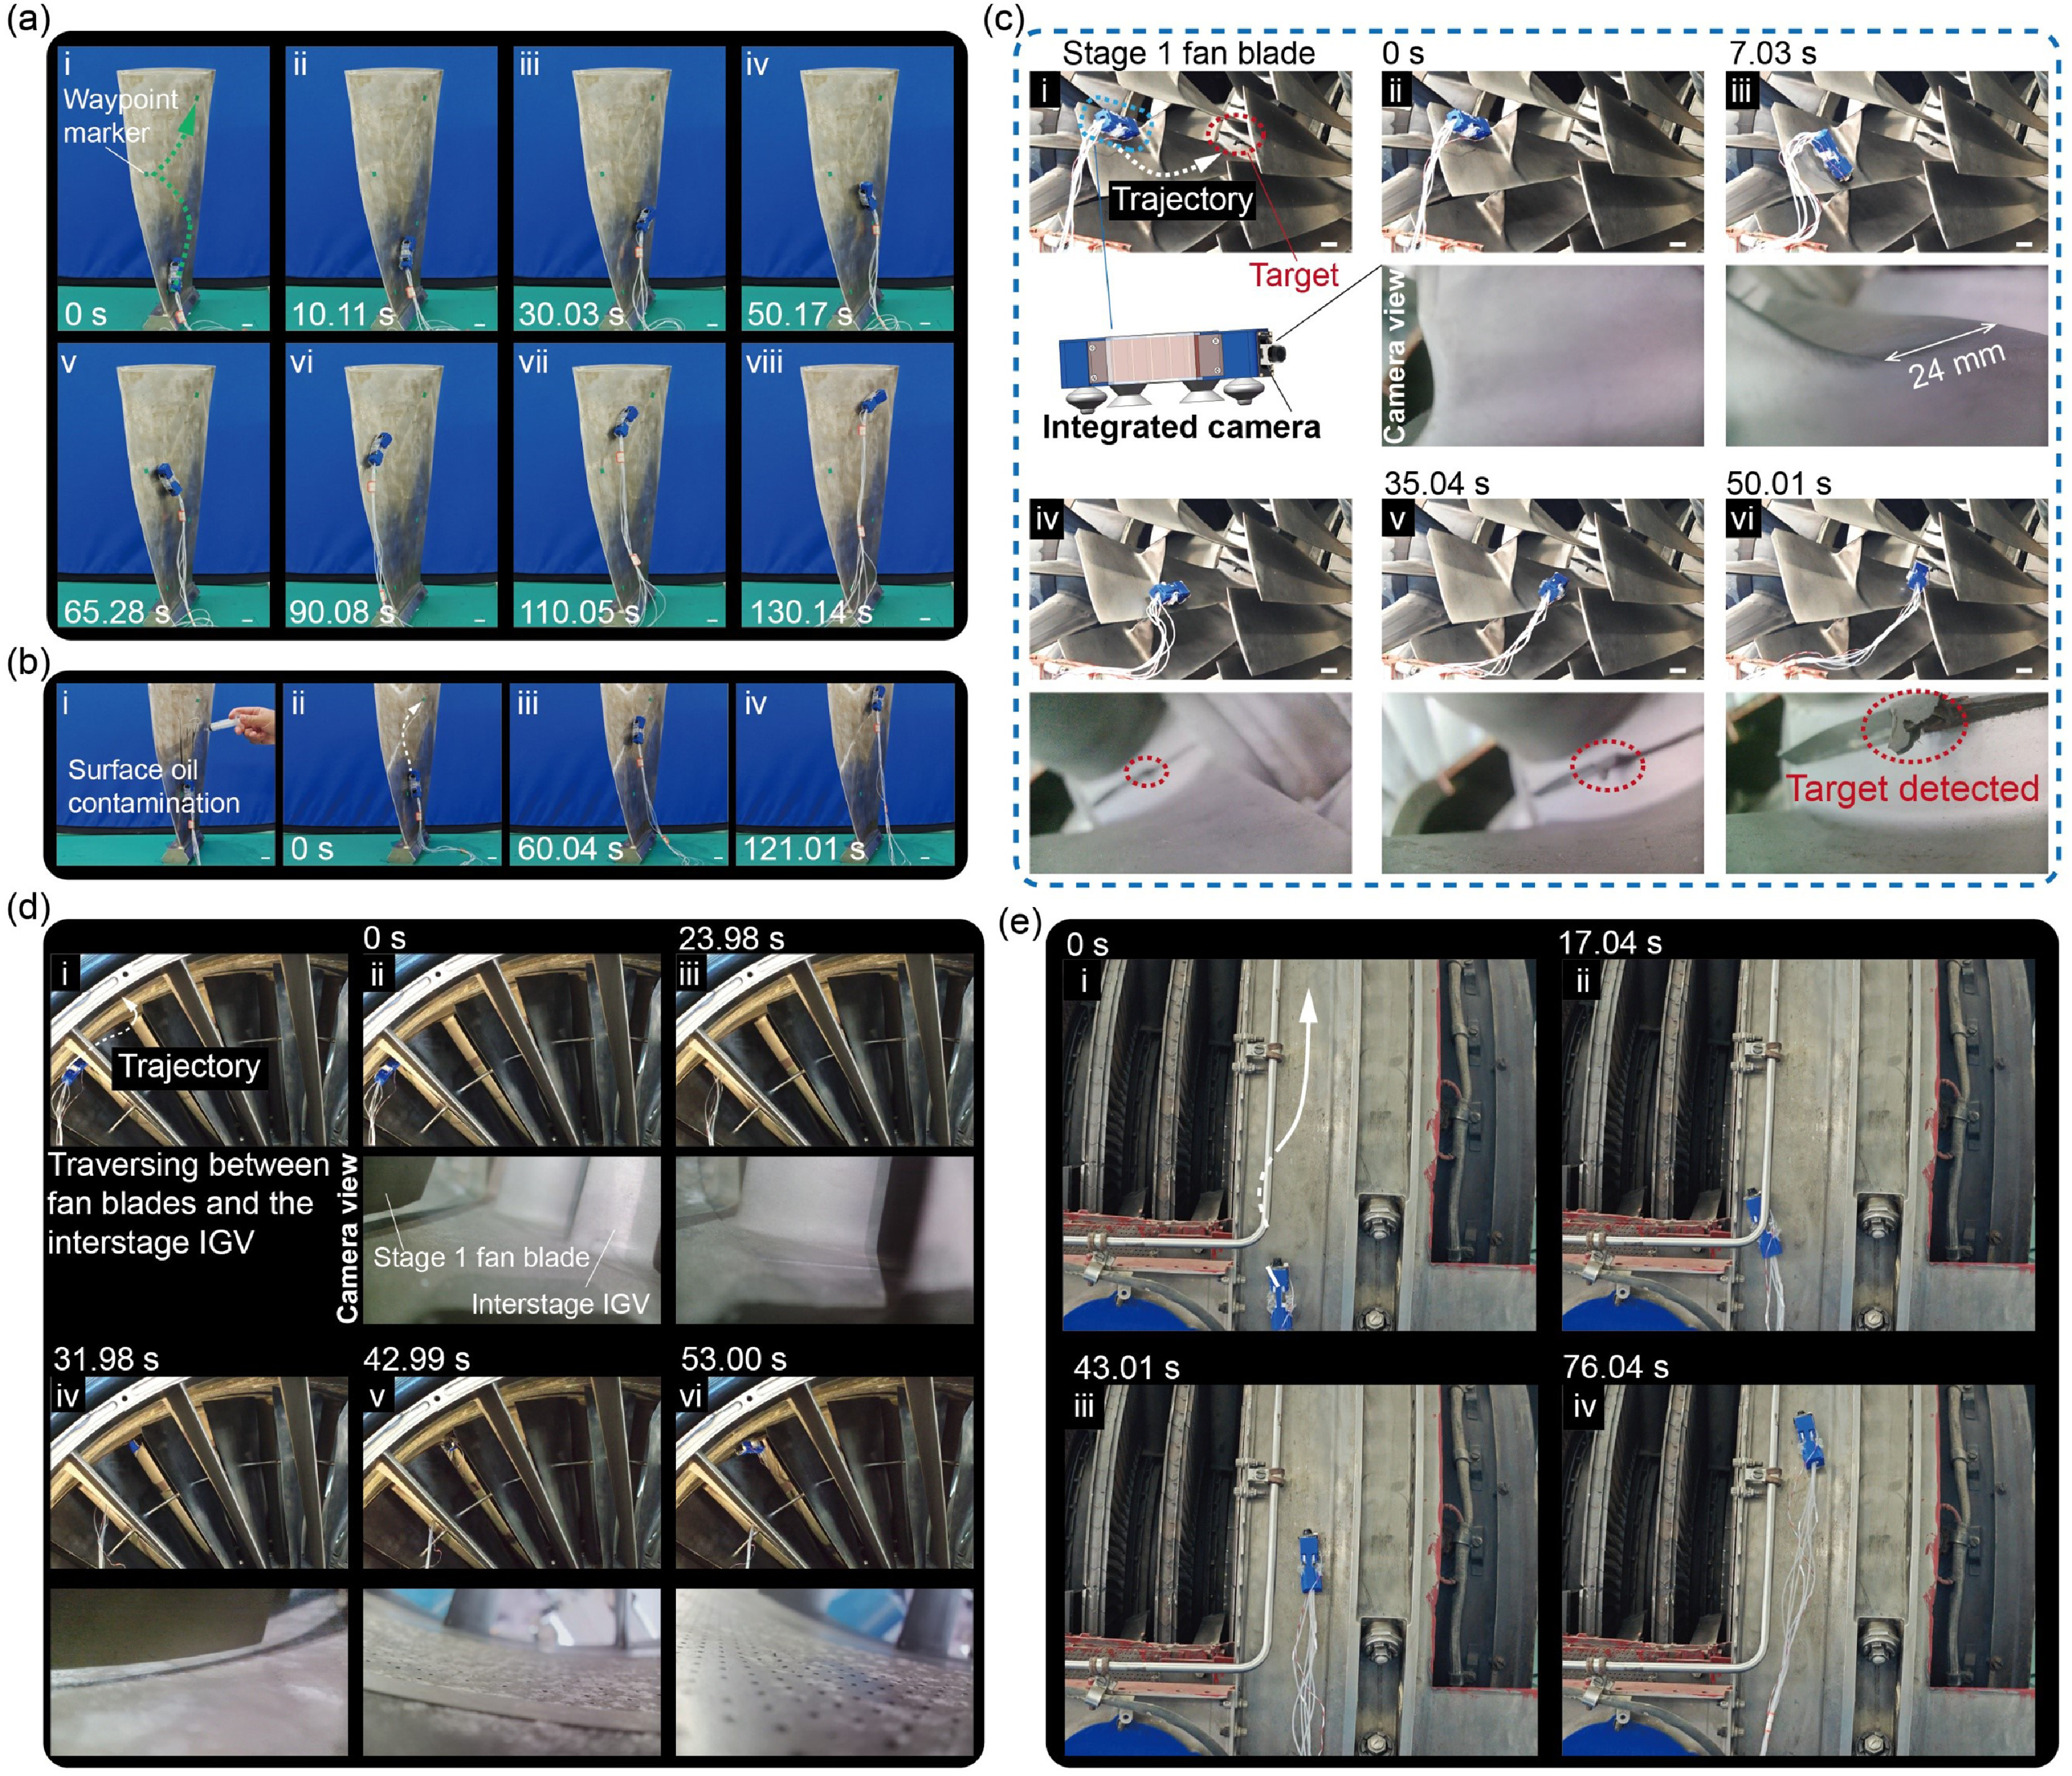
Guo 等,2026,Fig. 10:叶片、带油表面及退役发动机内部视觉检查实验。
Guo 等,2026,Fig. 10:叶片、带油表面及退役发动机内部视觉检查实验。Qingkai Guo, Yu Sun, Yunbo Wang, Zipan Zhao, Changfeng Nan, Shaojiang Dong, Laihao Yang, Xuefeng Chen