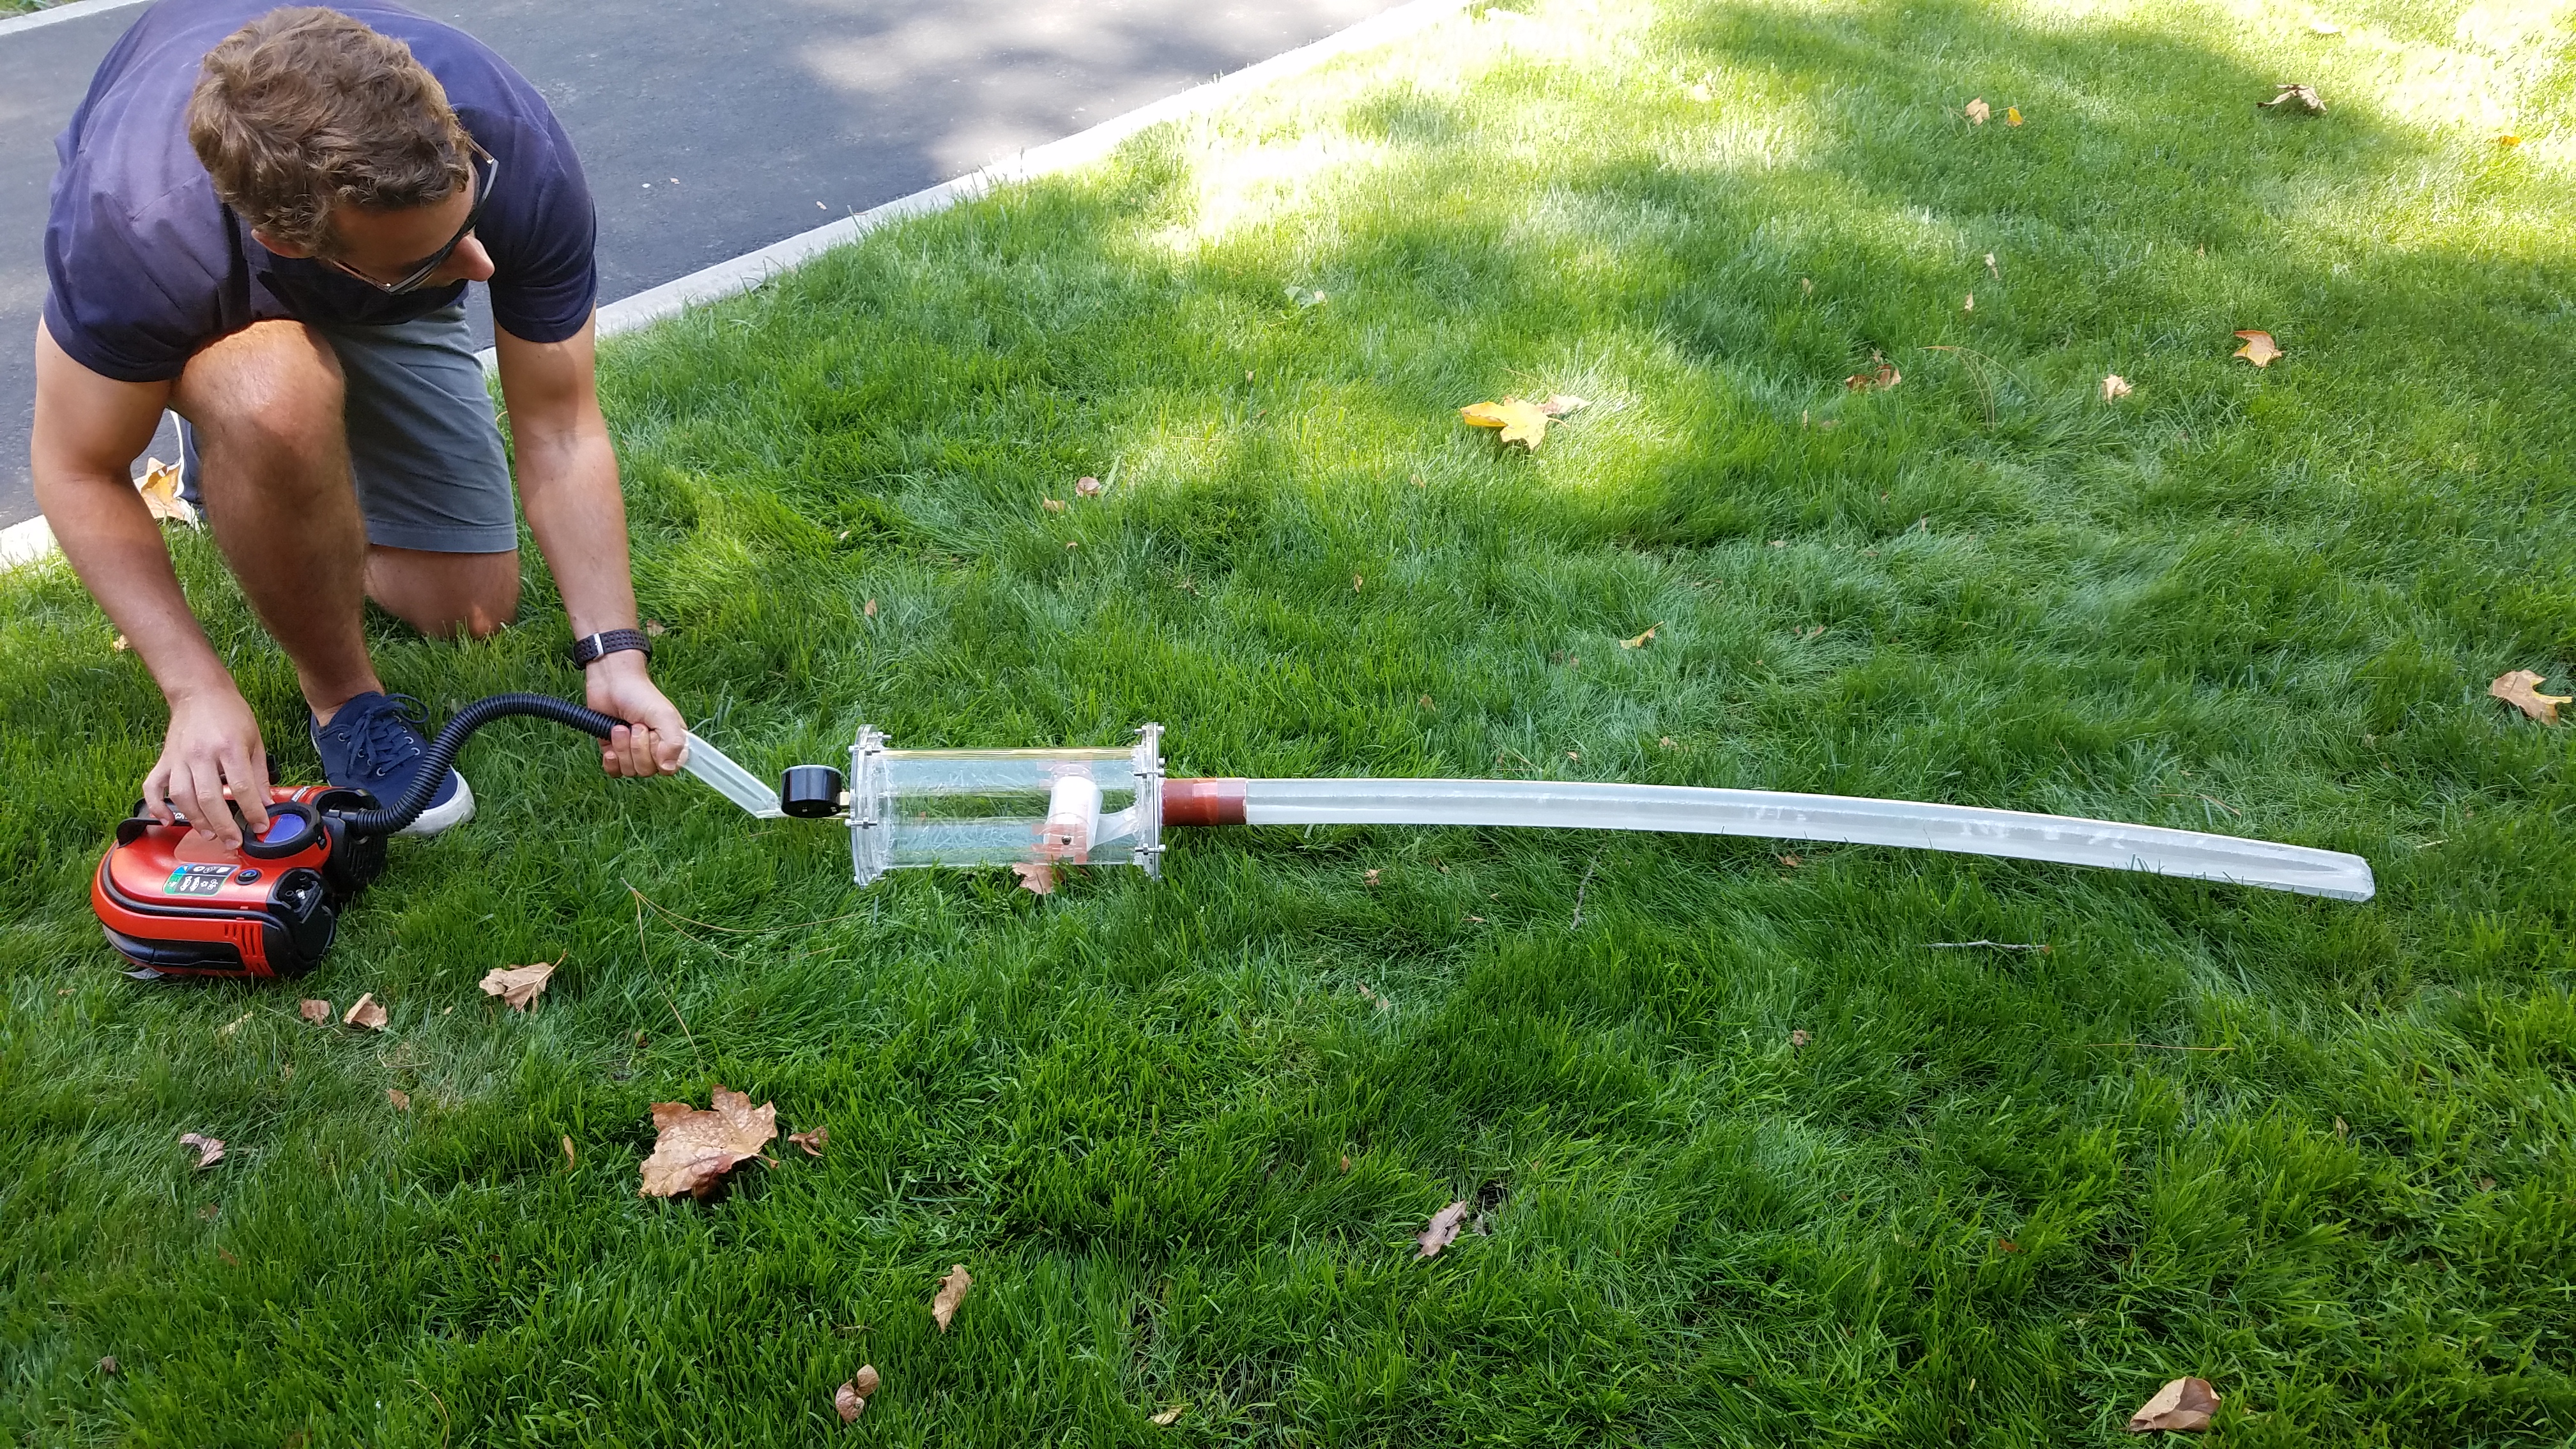
 1080p
OPENRUWEI · ROBOTICS IN CONSTRAINED SPACES
于微处,
见可能。
入微 OpenRuwei 是面向受限空间作业机器人的开放交流社区,连接装备检修、医疗介入、野外搜救与基础设施。
进入感知作业
让难以抵达的空间,
成为新的作业现场。
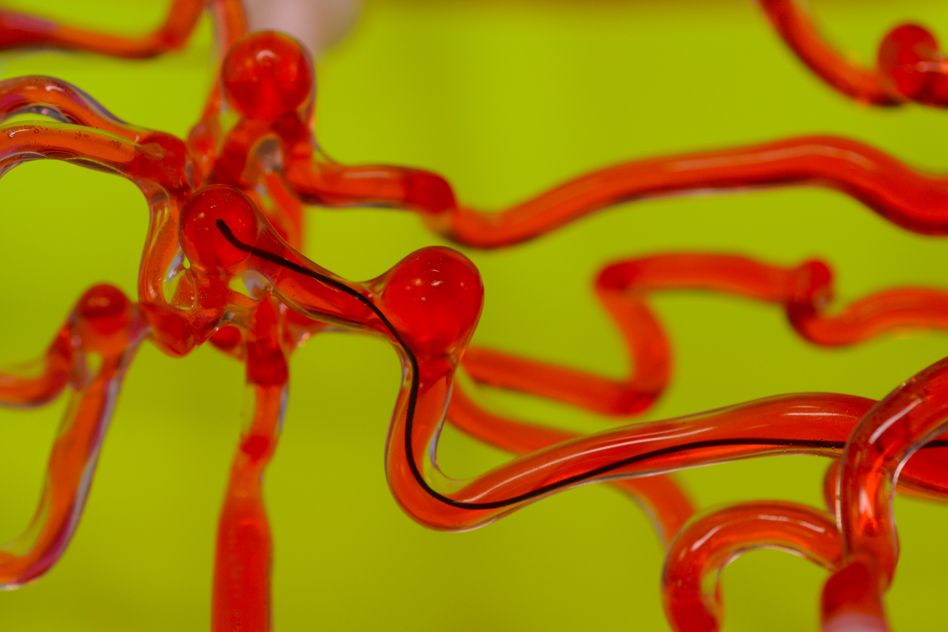
当入口变小、视野消失、接触变得复杂,机器人需要新的进入方式。入微收集可核验的案例,把工业、医疗、搜救与基础设施中的共同问题连接起来。
FROM DEMONSTRATION TO EVIDENCE
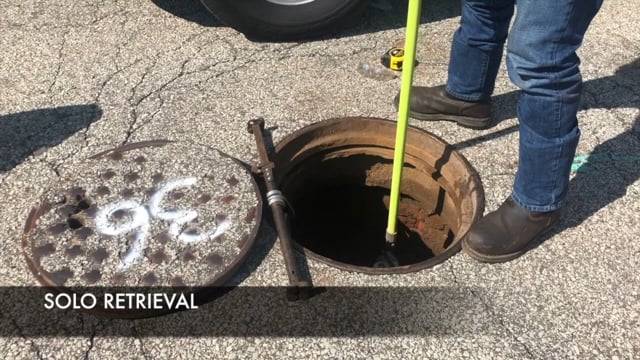
一段演示,是理解的开始。
再回到实验条件、原始论文与现场记录。每个案例都保留来源,并说明验证到了哪里。
把一个真实问题,带进入微。
分享论文、实验方法、开源项目或应用需求。让难以进入的空间,成为可以共同探索的现场。