观看视频
论文相关演示:连续体机器人运动与实验。 · Yang et al. · 480p 源视频
01 / STUDY
机构与实验
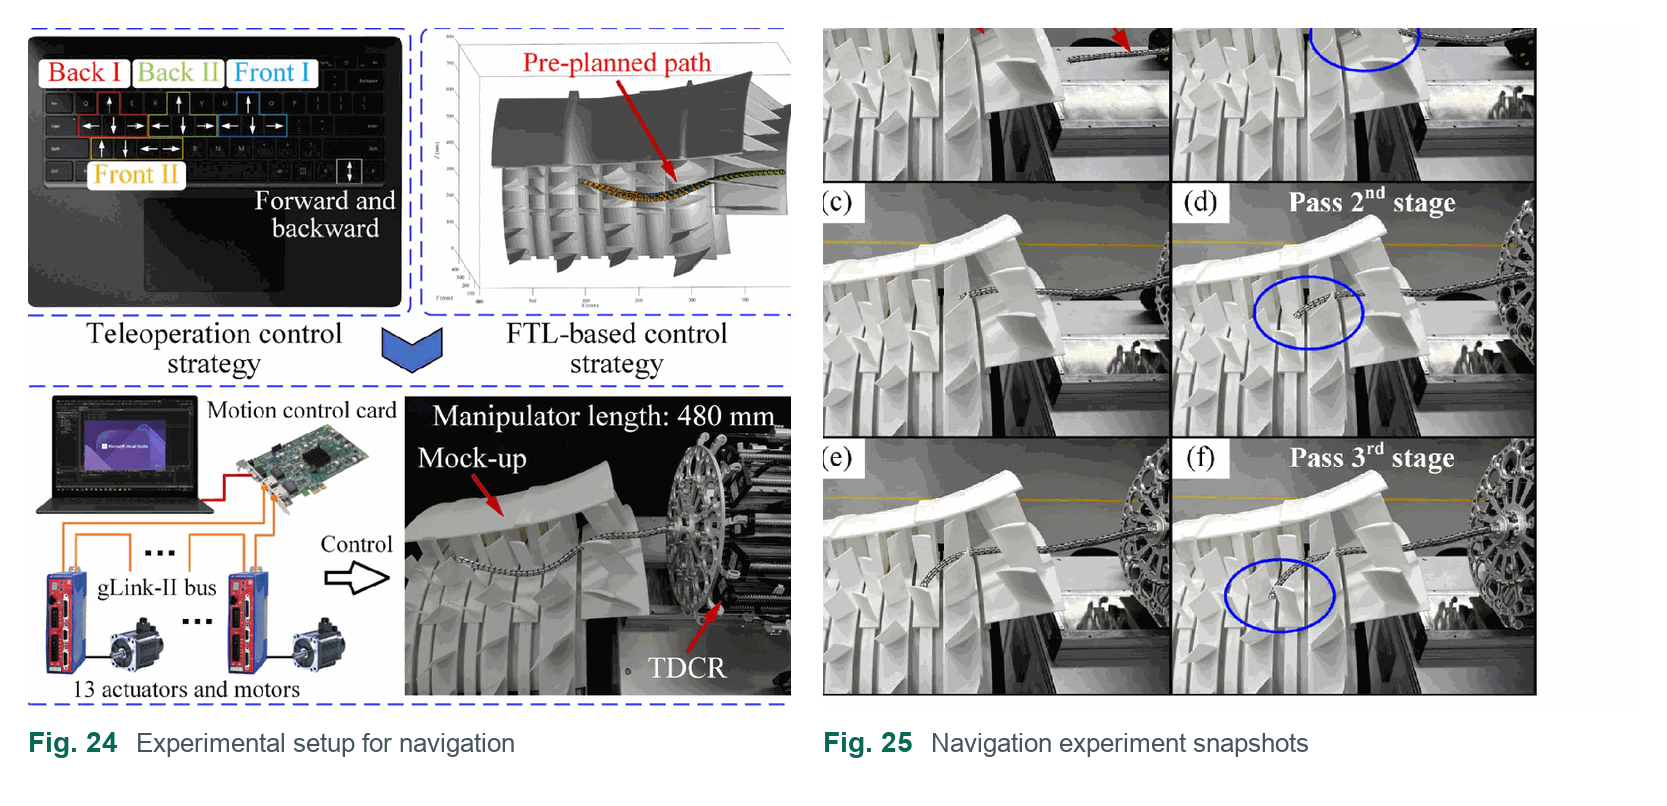
细长机械臂进入深腔后,既要转弯,也要承受自身和工具的负载。研究通过机构内部的接触辅助设计,提高抗扭与抗失稳能力,并建立考虑摩擦与关节约束的静力学模型。实验验证了形状估计和导航,配图记录了机器人穿过发动机叶片模型的过程。
02 / CONTEXT
测试条件与应用范围
叶片模型实验验证了导航与形状估计。搭载检修工具后的负载、操作精度和长期可靠性,需要进一步测试。
03 / SOURCE