01 / STUDY
机构与实验
部署发生在2017年墨西哥城地震后的一栋建筑内。机器人进入两个常规相机难以抵达的空隙,并帮助确认其中一处是未被占用的开放空间。
02 / CONTEXT
测试条件与应用范围
现场工作以相机观察为主。这次部署没有记录到发现或救出被困人员。
03 / SOURCE
2017 年墨西哥城地震后,蛇形机器人提供了常规相机无法抵达的空隙内视野。
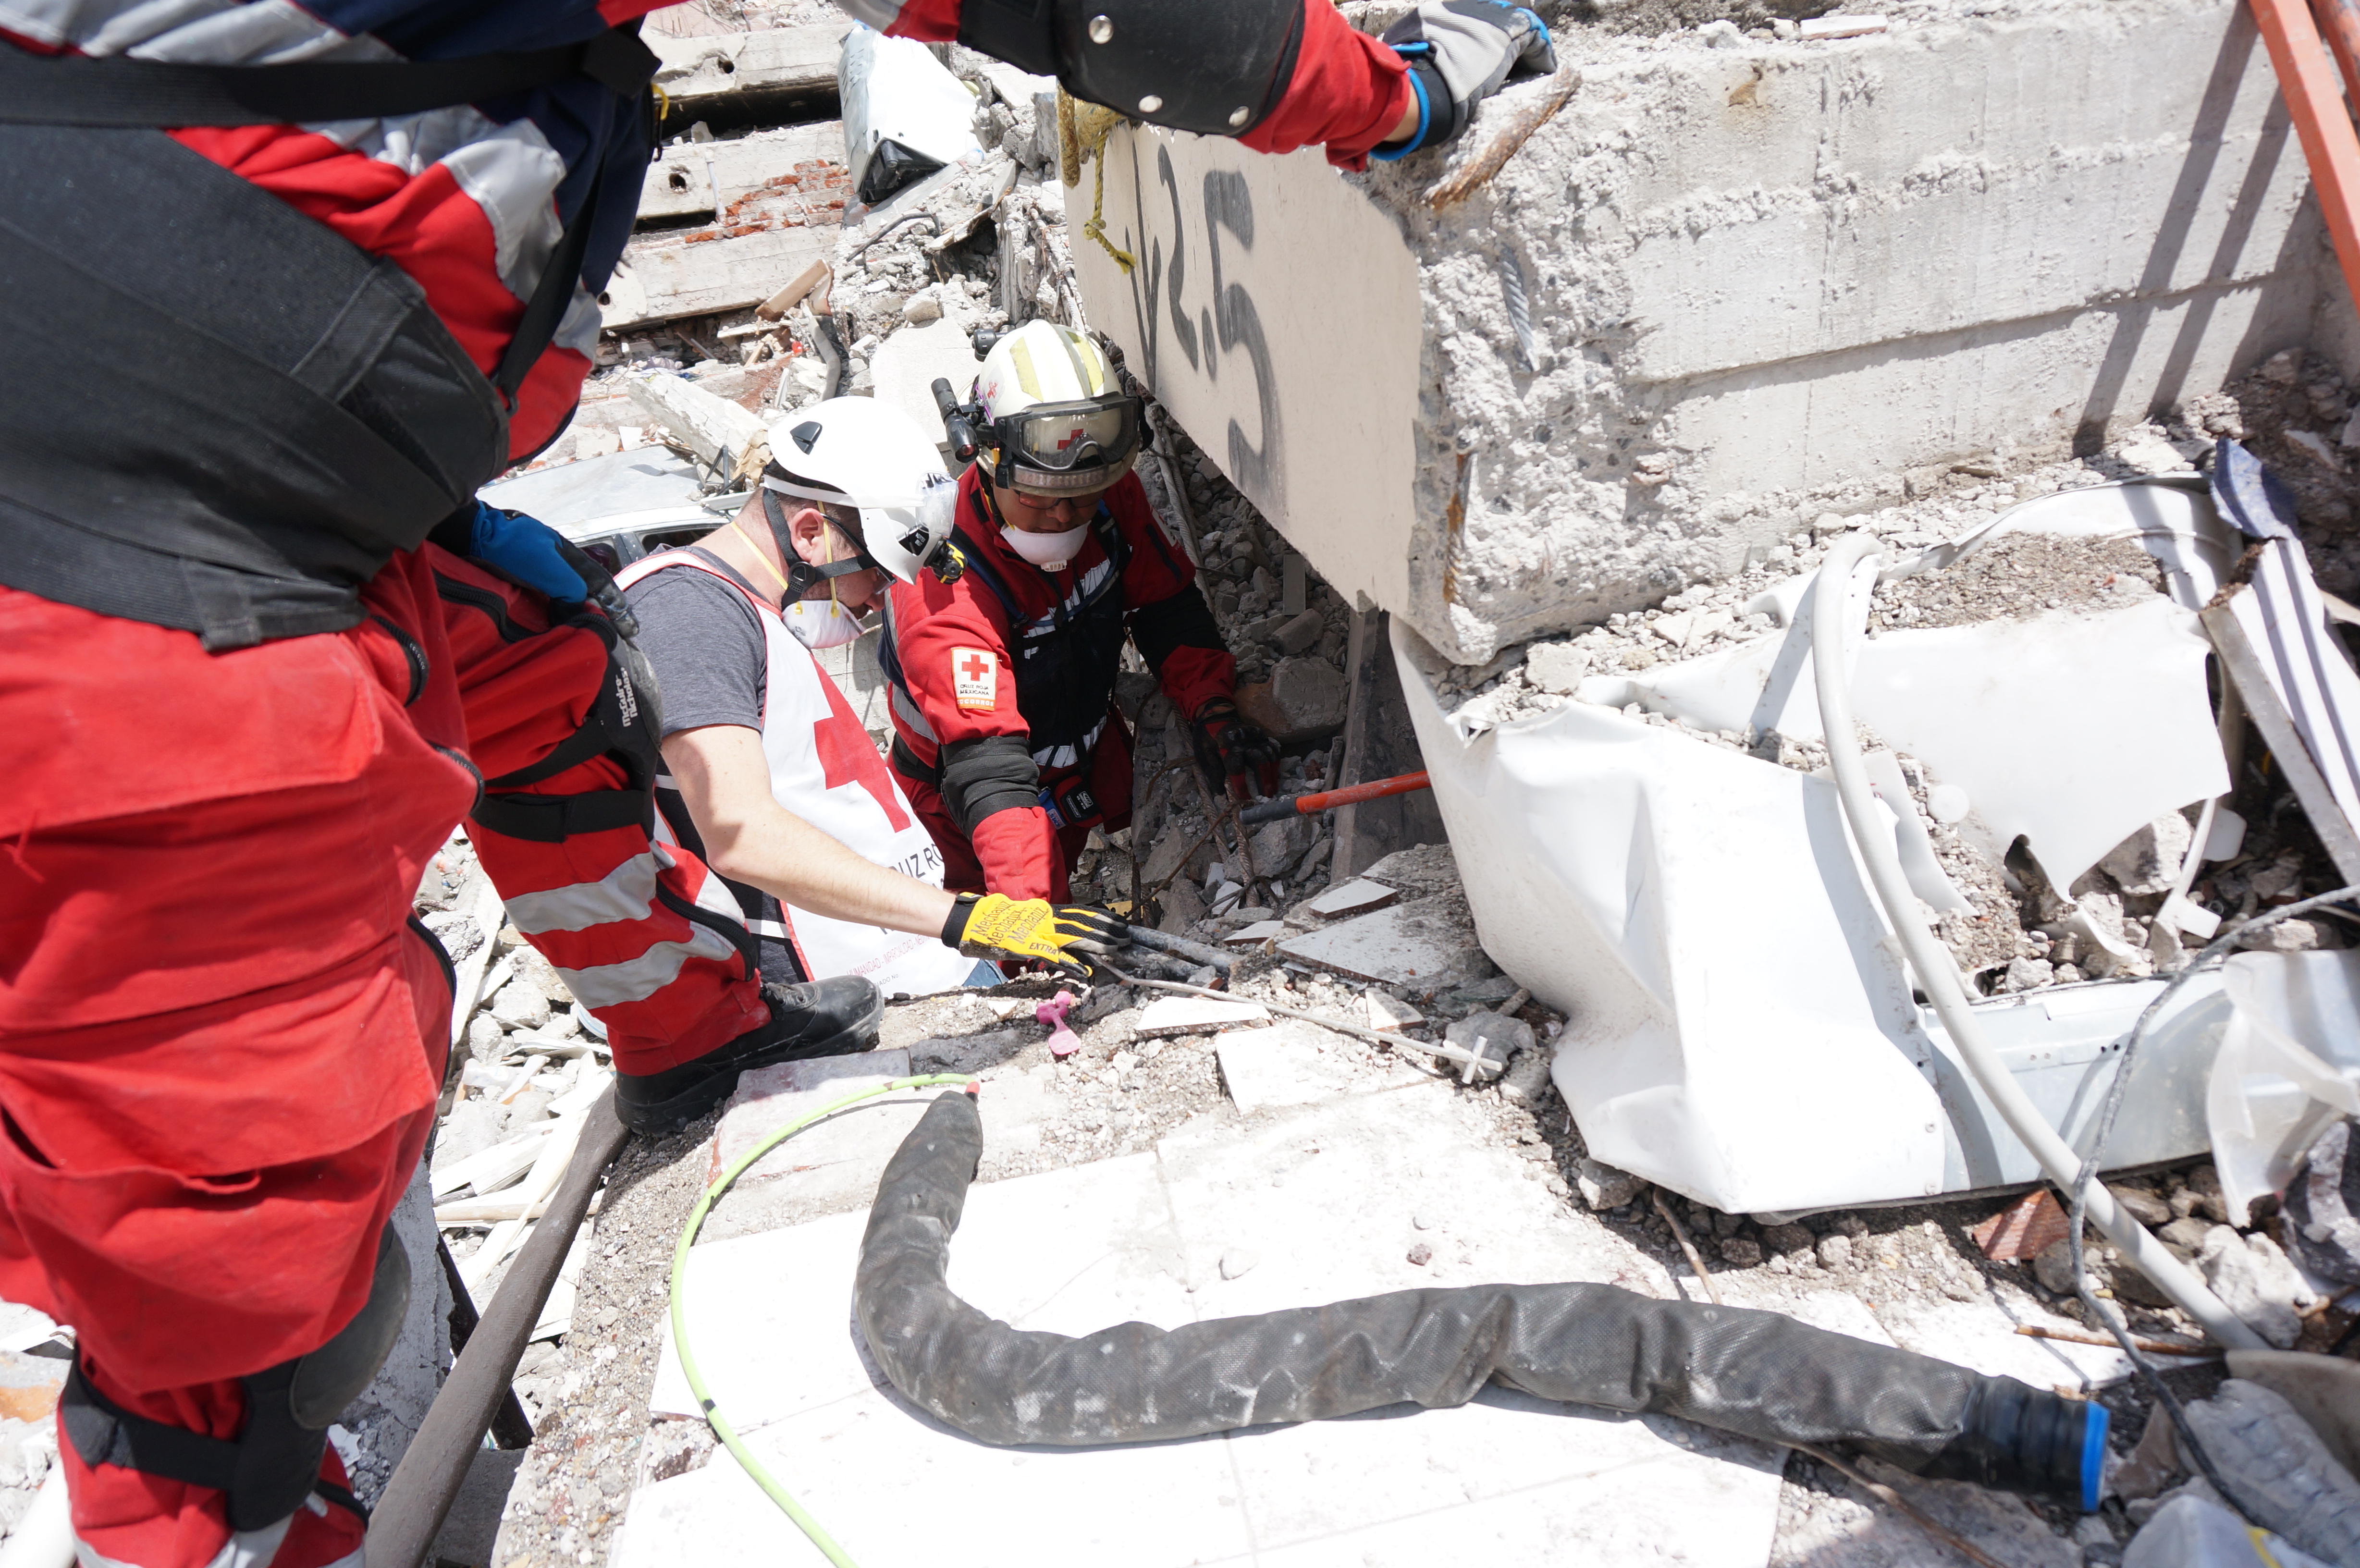
部署发生在2017年墨西哥城地震后的一栋建筑内。机器人进入两个常规相机难以抵达的空隙,并帮助确认其中一处是未被占用的开放空间。
现场工作以相机观察为主。这次部署没有记录到发现或救出被困人员。