观看视频
论文相关演示:力矩触觉反馈与操作任务。 · Wang et al. · 540p 源视频
01 / STUDY
机构与实验
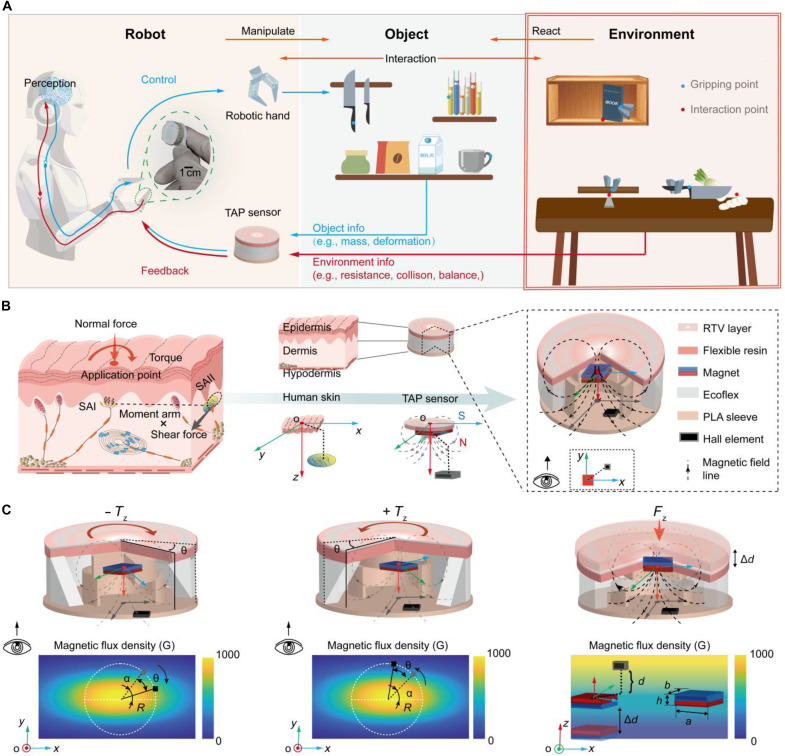
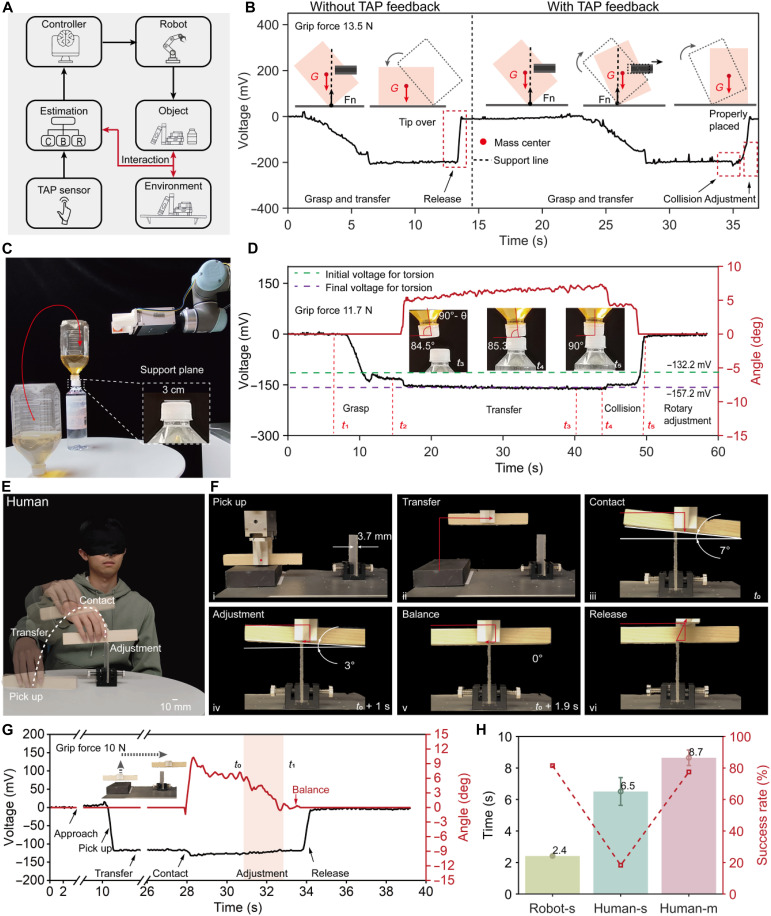
TAP 触觉传感器将力矩、角度与压力联合用于接触状态感知。论文演示了稳定放置、平衡梁堆叠与适应性切割等任务,为受限空间中接触丰富的操作提供研究线索。
02 / CONTEXT
测试条件与应用范围
论文中的人类水平比较对应所测试的操作任务。传感器用于装备检修时,还需验证工具接触、负载与环境适应性。
03 / SOURCE
论文与原始资料
EXPERIMENT / IMAGES
实验图像